基于CEI的飞船交会对接远程导引段的轨道确定方案*
2011-01-25 01:25:58李晓杰
天文研究与技术
2011年1期
李晓杰,杜 兰,黄 金
(1.解放军信息工程大学测绘学院,河南 郑州 450052;2.61768部队,海南 三亚 572400)
我国的载人航天事业正处于飞速发展阶段,到目前为止,神州飞船系列已进行4次无人发射、3次载人发射,并全部取得成功。运输飞船与目标飞行器的交会对接、建立空间实验室将是我国航天领域下一阶段要实现的目标。为实现这些目标,有众多的技术难题需要解决。其中交会对接的远距离导引及近距离第一次导引的实时高精度测定轨就是急需解决的问题之一[1]。针对飞船的交会对接,传统方法为射电波段的测距测速或者采用GPS进行相对导航,基本可以满足其精度指标。但随着航天任务的增多,传统测控系统负荷量的增大,有必要寻求新的高精度测定轨技术来增强和补充我国的测控技术。
相位干涉测量是一种基于飞行器下行信号的被动测角跟踪方法,其中中短基线相位干涉测量(CEI)具有基线短、精度高、实时性好等特点[2-4],非常适用于对同步轨道及其以内地球卫星的现有测控手段进行增强和补充。本文探讨了CEI技术在飞船交会对接远程导引段的精密轨道确定及实时轨道监控的能力,以考察其作为备份技术的可行性。
1 空间交会对接各阶段的精度要求
空间交会对接包含两部分相互衔接的空间操作:空间交会和空间对接,简称RVD[5]。航天器的空间交会对接可以划分为远距离导引段、近距离导引段、停靠和对接段。各阶段的情况介绍见表1。
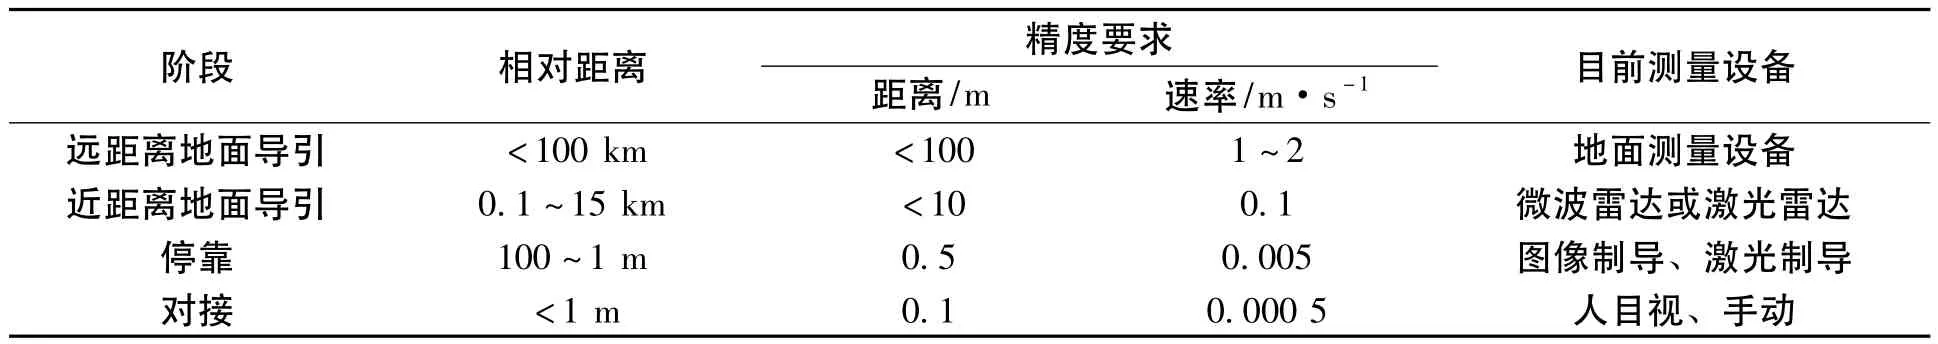
表1 各阶……
登录APP查看全文