
基于CAN总线的足球机器人通讯系统设计
2011-03-16 07:41:42张荣安志勇孙敏张倩索
长春理工大学学报(自然科学版)
2011年2期
张荣,安志勇,孙敏,张倩索
(长春理工大学 光电工程学院,长春 130022)
CAN(Controller Area Network,控制器局域网)总线是上个世纪80年代德国博世(BOSCH)公司开发的一种多主方式串行通讯总线协议,属于工业现场总线范畴,最初应用于汽车领域。由于其具有抗干扰能力强,数据传输位速率高,以及强大的错误检测功能等特点,如今 CAN总线已得到了广泛的认同,并应用于工业自动化、医疗设备、电力系统、船舶、航天等领域。
足球机器人作为一个新兴的领域,对多智能体研究有着推进作用,因此足球机器人内部多模块的协作则显得尤为重要。足球机器人本体由激光测距仪、双目视觉摄像仪、电子罗盘、电源管理模块、上位PC机、电机驱动管理模块等几部分构成,由于传统的串行方式传输速率的限制,直接影响到机器人在运动过程中动作执行的准确性,本文采用了CAN总线的通信方式,可使传输速率高达1Mbps,完全可以满足图像采集处理分析及运动方式选择的实时性要求。
1 CAN总线模块设计
CAN控制器根据两根线上的电位差来判断总线电平。发送电平分为显性电平和隐性电平,二者必居其一。发送方通过电平变化,把消息发送给接收方,每个模块作为一个单独的节点,总线拓扑结构如图1所示。
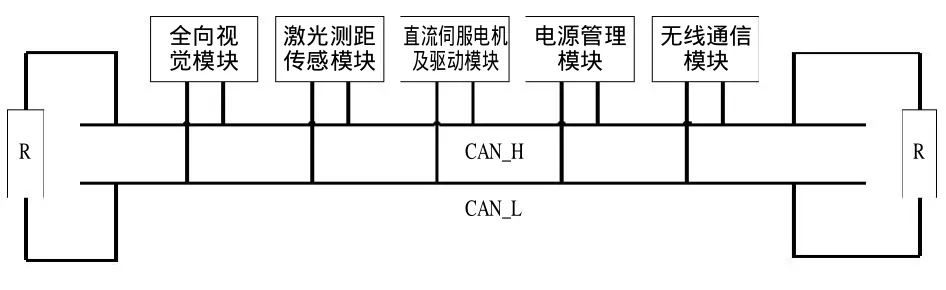
图1 总线拓扑结构Fig.1 Bus topological structure
SJA1000独立CAN控制器。SJA1000受FPGA控制,其内部寄存器的读写以及相的命令都需要按照在Nios II系统规范操作,通过C语言的开发环境,对其进行驱动初始化,接受并发送信息等具体操作。SJA1000结构如图2所示[1]。
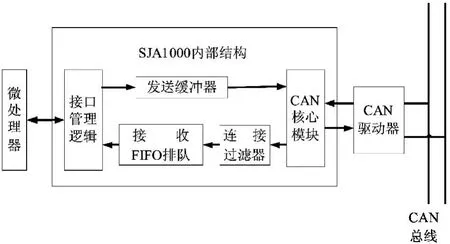
图2 SJA1000结……
登录APP查看全文