汽车防撞毫米波雷达系统参数优化设计
2011-03-21 15:46:10周刚,吴杰
电讯技术
2011年7期
周 刚,吴 杰
(河南工业大学电气工程学院,郑州 450007)
1 引 言
调频连续波(FMCW)雷达具有很高的距离分辨率,采用一定的调制方式可以同时进行距离和速度的测量。随着高频器件和单片微波集成电路(MMIC)的出现和应用,调频连续波(FMCW)雷达的性能有了很大的提高,成本不断下降;其外形尺寸可以做得很小,适合在汽车上安装,是目前汽车防撞雷达研究的主要方向[1]。
德国无线电通信研究所研制了一种用于装备标准大众Passat小汽车的调频连续波防撞雷达。该系统主要参数最大作用距离为150 m,距离分辨率为1 m,相对速度分辨率为2.5km/h。英国研制的汽车防撞雷达的主要参数如下:工作频率为 76~77GHz,体制FMCW,作用距离为100 m,距离精度为0.5 m,相对速度为160km/h,速度精度为1.5km/h,扫描速率为20 Hz[1]。以上防撞雷达具有较高的分辨率,但硬件成本高。本文拟研究防撞雷达工作参数与测量要求间的关系,改进信号处理算法,进而进行工作参数优化设计,降低系统硬件成本。
2 雷达系统工作原理
图1所示的线性调频连续波(LFMCW)对称三角波调制体制雷达可实现对运动目标距离和速度的测量,图中T为发射信号调频周期,f0为发射信号中心频率,B为发射信号调频带宽,fT为发射信号频率,fR为静止目标回波信号频率,fRD为运动目标回波信号频率。

图1 线性调频连续波信号频率Fig.1 FMCW signal frequency
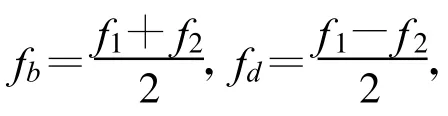
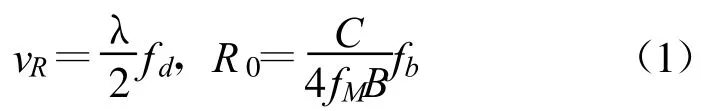
式中,C为光速。
3 雷达前端参数制定
3.1 汽车防撞测量指标
基于前车匀速行驶状态下的安全距离和相对速度关系如式(2)所示[2]:

式中,R为安全距离(m),vr为两车相对速度(m/s),td为制动迟滞时间(取1.5 s), 为附着系数(取0.65)[3],g为重力加速度(取 9.8 m/s2)。……
登录APP查看全文