不确定非完整系统的自适应有限时间镇定
2011-03-27 07:52:38李飞祥
常熟理工学院学报
2011年10期
李飞祥
(1.郑州大学数学系,郑州 450001;2.安阳师范学院数学与统计学院,河南安阳 455000)
不确定非完整系统的自适应有限时间镇定
李飞祥1,2
(1.郑州大学数学系,郑州 450001;2.安阳师范学院数学与统计学院,河南安阳 455000)
研究了一类具有非线性参数化链式非完整系统自适应有限控制问题.基于参数分离技术,input-state-scaling变换技巧和backstepping设计方法构造连续时变反馈有限时间自适应控制律.通过切换策略有效克服系统在x0(t0)=0不能控的现象,该控制律保证闭环系统同Lyapunov稳定和有限时间收敛.
自适应;有限时间稳定;非完整系统;非线性参数化
近几年来,非完整系统的控制问题引起了广泛关注.这些已有结果大多是通过时变或非光滑状态反馈控制律来完成系统的渐近(指数)镇定.由于系统在复杂的工作环境中,受各种干扰因素的影响,具有不确定性是不可避免的.本文研究了一类具有非线性参数化的链式非完整系统的有限时间镇定问题.通过参数分离技术解决了参数的非线性化问题,并通过input-state-scaling[1]和backstepping[2]技术显示设计状态反馈控制器.
1 问题描述
本文考虑如下一类不确定链式非完整系统
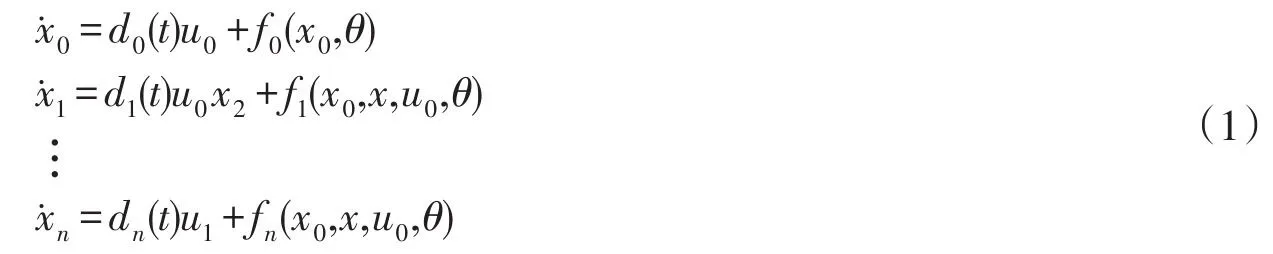
其中(x0,x)=(x0,x1,…,xn)∈Rn+1,(u0,u1)∈R2分别表示系统的状态和控制输入,fi,i=0,1,…,n为其相应变量的连续函数,θ∈Rm为未知参数向量,di为未知虚拟控制系数,fi,i=0,1,…,n为其相应变量的C1函数且满足fi(0,θ)=0.控制目标是设计鲁棒自适应控制器

使闭环系统状态有限时间调节到零点.
为此,在本文中对系统(1)作如下假设:
假设1存在正数ci1和ci2使得ci1≤di≤ci2.
假设2存在非负光滑函……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
艺术启蒙(2018年7期)2018-08-23 09:14:18
家庭影院技术(2017年9期)2017-09-26 03:41:45
海峡姐妹(2017年7期)2017-07-31 19:08:17