
基于ATmega64L的128点实时FFT
2011-06-13 11:58:26李建军胡礼勇董巍巍
无线电工程
2011年3期
郭 刚,李 钊,李建军,胡礼勇,董巍巍
(1.第二炮兵青州士官学校,山东青州262500;2.第二炮兵驻石家庄地区军事代表室,河北石家庄050081)
0 引言
目前,以单片机为核心的手持式振动信号采集器配有简洁的信号调理和显示电路,能够完成低频振动信号的采集、储存和传输,成本低廉,在机器振动状况检测领域应用广泛。但受单片机硬件资源的制约,其一般不具备现场对采样数据进行FFT的能力[1,2]。然而,FFT是振动信号分析最常用的方法,对许多现场采集的信号数据,只需进行少量采样点的FFT,即可算出机器振动的主频,进而快速判断运转状态,实现对机器运行状态的快速检测和故障初诊,具有很大的实用价值。下面将着重阐述在以ATmega64L单片机为核心的手持式振动信号采集器上实现128点FFT的过程和方法。
1 按时间抽取基2FFT算法[3,4]
离散傅里叶变换(DFT)的本质就是建立了以时间为自变量的信号与以频率为自变量的频谱函数之间的变换关系。设X(n)为N点有限长序列,其DFT公式为:
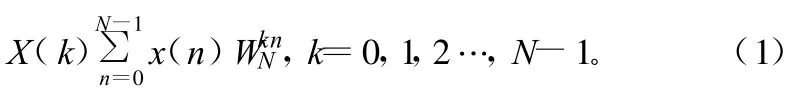
式中,
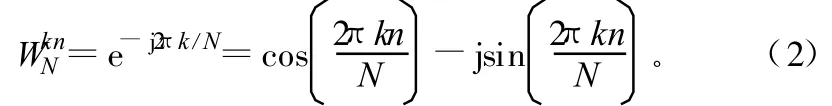
按时间抽取的基2FFT算法,利用旋转因子的对称性、周期性和可约性,根据输入序列时间上的奇偶,将一个N点的DFT分解成2个N/2点的DFT,再把2个N/2点的DFT又可按照奇偶分成2个N/4的DFT,直到最终分解为N/2个2点的DFT运算。本算法的基本运算单元是2点蝶形运算结构。当N=2M时(这里M为自然数),整个运算共有M级,每级又有N/2个蝶形运算组成。蝶形运算计算流程如图1所示。
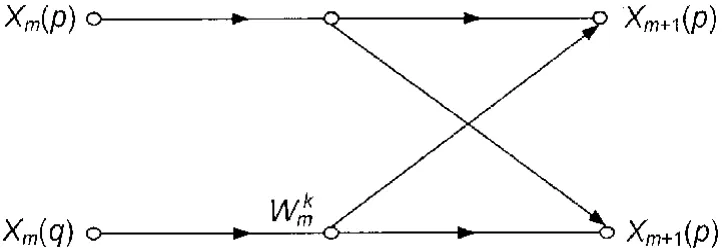
图1 蝶形运算单元
蝶形运算方程式为:
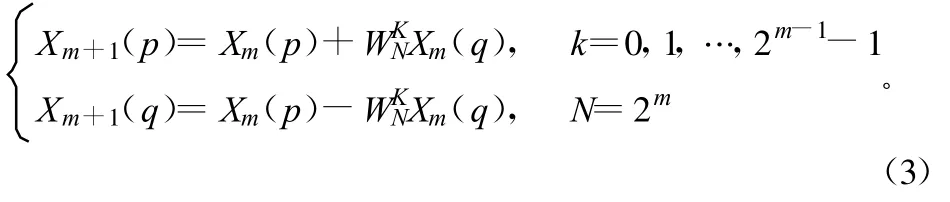
在处理采集到的实际数据时,输入信号序列通常是实数。……
登录APP查看全文
猜你喜欢
科学大众(2023年17期)2023-10-26 07:39:14
鸭绿江(2021年35期)2021-04-19 12:24:18
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
天天爱科学(2020年6期)2020-09-10 07:22:44
电子制作(2019年13期)2020-01-14 03:15:28
电子制作(2019年15期)2019-08-27 01:12:10
电子制作(2019年9期)2019-05-30 09:42:02
电子制作(2018年11期)2018-08-04 03:25:42
数学物理学报(2017年6期)2018-01-22 02:26:40
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
