
基于双耳互相关函数的声源定位算法
2011-08-24 06:11:18万新旺吴镇扬
东南大学学报(自然科学版)
2011年5期
关键词:信号
万新旺 吴镇扬
(东南大学信息科学与工程学院,南京 210096)
在机器人导航、助听器、人机接口、语音增强和盲源分离等领域,声源定位具有重要的作用.大部分定位算法采用麦克风阵,为了处理多路麦克风信号,该类算法需要较大的计算量.另一类是受生物启发的定位算法,该类算法使用2个麦克风模拟双耳的定位功能,具有计算量小的优点.
受生物启发的定位算法使用单耳谱线索和2种双耳线索:耳间时间差(interaural time difference,ITD)和耳间电平差(interaural level difference,ILD).ITD可以从双耳信号的互相关函数中提取,Calmes等[1]利用ITD信息来确定声源的方位;Kneip等[2]提出了一种利用ITD线索和耳间轴运动信息的定位算法;Raspaud等[3]利用 ITD和ILD定位;Li和Levinson[4]提出了一种基于 Bayes准则的定位算法,该算法使用了ITD,ILD和单耳谱信息.近年来,MacDonald[5]提出了一种互通道(cross-channel)定位算法,该算法等价于同时利用双耳线索以及单耳谱线索.互通道定位算法直接利用与头相关脉冲响应(head-related impulse response,HRIR)确定声源的方位.
本文提出一种利用双耳互相关函数(binaural cross-correlation functions,BCCF)的定位算法.通过将信号的BCCF与所有方位的双耳HRIR的BCCF相比较来确定声源的方位.实验结果表明,与互通道定位算法相比较,本文算法具有更好的定位性能.
1 信号模型
在人工头的左耳和右耳中各放置1个麦克风,左耳中麦克风接收到的信号xl(n)与右耳中麦克风接收到的信号xr(n)可表示为
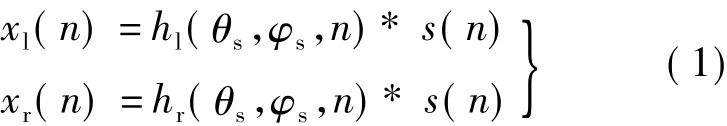
式中,“* ”表示卷积;s(n)为声源信号;θs和 φs分别为声源的方位角和仰角;hl(θs,φs,n)和 hr(θs,φs,n)分别为左耳和右耳的HRIR,HRIR是在声源信号已知的情况下通过测量得到的.
对式(1)作傅……
登录APP查看全文
猜你喜欢
鸭绿江(2021年35期)2021-04-19 12:24:18
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
妈妈宝宝(2019年10期)2019-10-26 02:45:34
中国生殖健康(2019年3期)2019-02-01 06:12:26
铁道通信信号(2018年11期)2019-01-19 01:15:08
电子制作(2018年11期)2018-08-04 03:25:42
铁道通信信号(2018年2期)2018-04-18 12:18:10
铁道通信信号(2016年11期)2016-06-01 12:11:32
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
中国病理生理杂志(2015年8期)2015-12-21 12:38:06