一种新型移动机器人运动学坐标系快速构建方法研究
2011-09-07 09:02:22宋孟军张明路张建华
中国机械工程
2011年17期
宋孟军 张明路 张建华
河北工业大学,天津,300130
0 引言
在对串联机器人进行运动学求解的过程中,需要建立机器人的运动学坐标系。传统的构建方法是依据D-H参数法则将坐标系建立在机器人的转动或移动关节处,然后在此基础上应用相应的坐标系变换法则进行相应的坐标系构建[1-4]。这种方法在某些情况下影响了坐标系构建的多样性,且给结构多样的串联机器人的分析工作带来过多的分析步骤,不仅影响了串联机器人设计的效率,而且可能在某种程度上给后续的分析工作带来一定的困难(如存在机器人机构模型不一致的现象从而给分析工作带来困难)。针对这个问题,本文提出冗余坐标系的概念以解决串联机器人运动学坐标系快速构建的问题,从而为串联机器人坐标系的快速构建提供一种新的解决方案;同时沿Y轴进行坐标变换,进一步提高机器人运动学模型构建的效率。构建冗余坐标系及沿Y轴构建运动学模型,两种方法均可提高机器人运动学坐标系构建的效率。
1 D-H法则坐标系的构建
首先,应用D-H 法则[5-6]对一种多足移动机器人的腿部构建全局坐标系,如图1所示,其中连杆参数和关节变量如表1所示。

图1 基于D-H法则构建坐标系
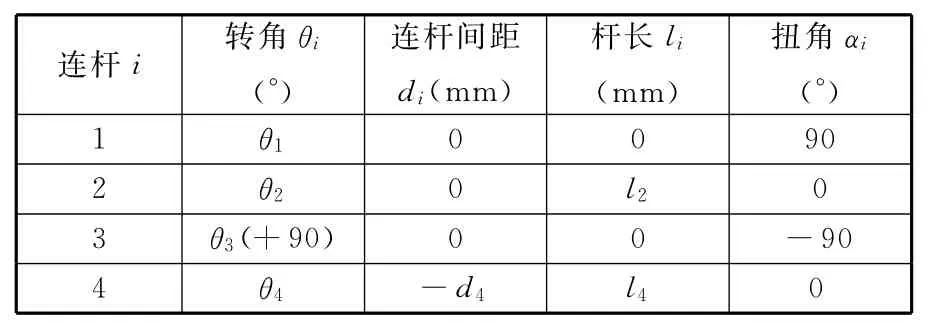
表1 基于D-H法则连杆及关节变量参数
依据运动学方程求解公式可以求出多足机器人末端坐标系相对于固定参考系的位姿解。求解运动学方程,所得位姿解具体情况如表2所示。其中,c1=cosθ1,s1=sinθ1,c12=cos(θ1+θ2),s12=sin(θ1+θ2),余同。
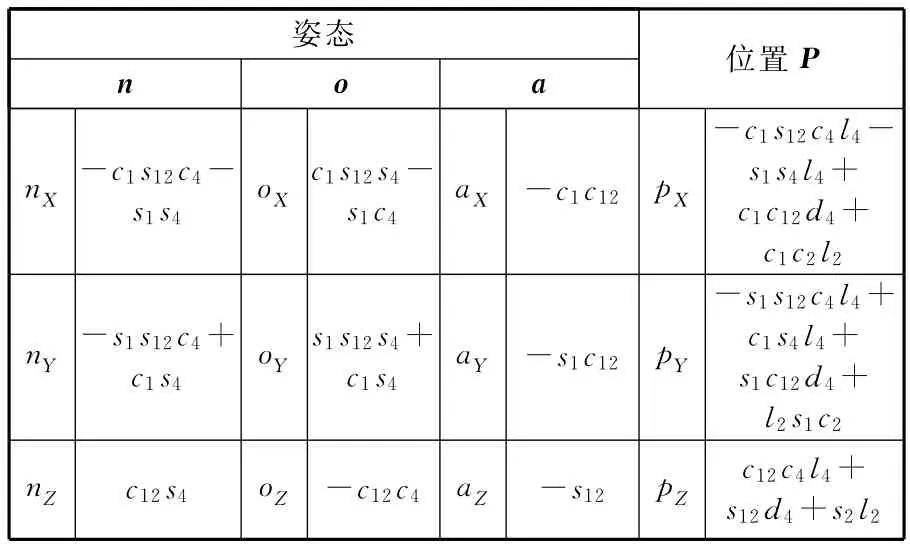
表2 新……
登录APP查看全文
猜你喜欢
北京航空航天大学学报(2022年6期)2022-07-02 01:59:12
四川轻化工大学学报(自然科学版)(2021年3期)2021-08-30 06:37:02
儿童故事画报(2019年5期)2019-05-26 14:26:14
制造技术与机床(2017年3期)2017-06-23 08:11:21
Coco薇(2016年2期)2016-03-22 02:42:52
智能系统学报(2015年4期)2015-12-27 09:38:35
Coco薇(2015年1期)2015-08-13 02:47:34
小雪花·成长指南(2015年7期)2015-08-11 15:03:12
小雪花·成长指南(2015年4期)2015-05-19 14:47:56