AGV系统技术分析
2011-10-12 03:06:12王勇
中国科技信息
2011年4期
关键词:系统
王勇
云南机电职业技术学院,云南 昆明 650203
AGV系统技术分析
王勇
云南机电职业技术学院,云南 昆明 650203
本文阐述并比对了工业应用中的自动导引车类型、系统组成,归纳了AGV系统的技术指标、发展趋势等。
AGV;运动模型;定位精度;系统稳定性
前言
从上世纪50年代开始,自动导引小车(Auto guide vehicle,简称AGV)在国外已有简单功能的应用。经过半个多世纪的发展,追求先进管理水平的企业逐渐在生产线上,引入AGV参与生产流程,从而减少员工活动对生产质量、管理效率的影响。 现今,包括瑞典NDC公司(已被美国DANAHERMOTION公司兼并)、比利时EGEMIN公司,美国的HK系统公司、日本大福公司、中国沈阳新松公司、昆明船舶公司等均有面向用户的AGV开发软件或应用系统,纷繁别类,目不暇接。
本文从AGV系统的工业应用出发,阐述并比对现今AGV系统的类型、车载控制系统的组成、技术指标、AGV发展趋势等若干方面,力求为用户在AGV选型、应用方面提供帮助。
1.AGV的类型
1.1 基于导引形式对AGV类型划分
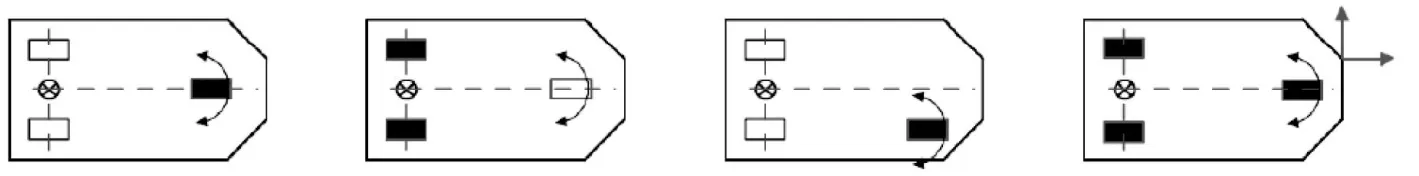
图1 SD型AGV的四种常见型式
在工业中应用的AGV类型主要有:电磁导引;磁带导引;惯性导航;视觉导引;激光导引。
1.2.基于运动模型对AGV类型划分
主要应用的AGV类型有: SD型(steer drive);万向QD型(Quad)。
SD型AGV,只有一个驱动且转向轮,发展变形后的SD类型AGV,有四个或更多的车轮,见图1常见的四种SD型式AGV,带叉的圆表示参考点,图中长方形表示普通固定轮,阴影长方形表示驱动轮,带箭头的弧线表示转向。
万向(QD)型AGV,至少有两个驱动且转向轮,两个支撑脚轮,基本型是四轮结构。常见的差动(DD)型AGV,只是QD型AGV的一种运动模式而已。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59