基于操作手柄新模型的电动轮椅运动控制系统
2012-02-22 08:22:10马瑞卿史国栋相里康
微特电机
2012年7期
张 琳,马瑞卿,史国栋,相里康
(1.西北工业大学,陕西西安710072;2.济宁中银电化有限公司,山东济宁272000)
0 引 言
纵观现阶段电动轮椅技术,其控制策略的研究远滞后于硬件驱动的发展。现有的驱动策略相对简单,只设前后左右四个方向档位,无法进行方向转角跟随[2],需要实时手动控制,这不符合自动驾驶系统设计的初衷;而在电动轮椅的基础上,结合智能机器人技术而具备避障等功能的智能轮椅已成为未来发展的重要方向,这对电动轮椅运动控制策略也就提出了更高的要求。
针对电动轮椅控制系统智能化的发展趋势,在操作手柄新模型基础上,本文对现有的控制策略进行了改进,设计了一种新的控制模式,以主从电机转速跟随算法、方向转角位置闭环算法为核心,对双电机进行独立驱动控制,使电动轮椅可在非实时手控操作下完成直线运行、方向转角跟随、原地回转等功能。
1 操作手柄新模型
1.1 操作手柄硬件设计
市场上电动轮椅的操作手柄由方向摇杆与速度选择按键组成。其中方向摇杆设置前后左右四个方向档,速度选择按键是数字电位计。其开环控制策略相对简单,对应方向摇杆的四个档位以及设定的速度,配置了四套的控制指令[2],如表1所示。
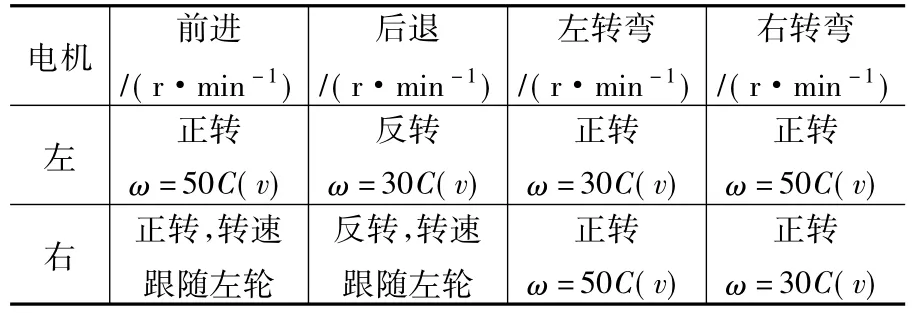
表1 电动轮椅的一种典型的控制策略
这种操作手柄与其开环控制相匹配,虽简单可靠,却固定了回转半径,限制了电动轮椅的适用范围;同时开环控制策略要求用户必须时刻手动操纵方向摇杆,限制了轮椅的用户受众。……
登录APP查看全文
猜你喜欢
计算机应用(2022年2期)2022-03-01 12:33:42
计算机应用(2022年1期)2022-02-26 06:57:42
计算机应用(2021年4期)2021-04-20 14:06:36
计算机应用(2021年3期)2021-03-18 13:44:48
能源工程(2020年6期)2021-01-26 00:55:22
计算机应用(2021年1期)2021-01-21 03:22:38
山东冶金(2019年3期)2019-07-10 00:54:04
消费导刊(2018年10期)2018-08-20 02:57:02
通信电源技术(2016年1期)2016-04-16 04:57:26
电测与仪表(2016年20期)2016-04-11 11:38:24