
基于滑模变结构控制的永磁无刷直流电机的调速控制
2012-07-02 03:28:12侯天石
大电机技术
2012年6期
关键词:结构
贾 华,侯天石,刘 磊
(1. 内蒙古科技大学信息工程学院,包头 014010;2. 包钢钢联薄板坯连铸连轧厂,包头 014010;)
前言
变结构系统是非线性自适应控制系统中特殊的一种,它与传统的自适应控制系统的最大区别在于其结构可以根据瞬变过程当时的状态偏差及各阶导数值进行系统切换,这种切换是以跃变方式进行的。固定的程序不能决定滑模变结构系统的改变时刻或切换时刻,而这种时刻主要是根据系统的信号偏差及变量的各阶导数按照一定切换函数(某种控制算法)得出的。
1 无刷直流电机数学模型
以三相星型连接无刷直流电机为例,电机的三相电压平衡方程为:
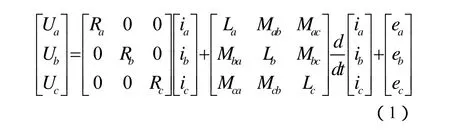
式中Ua、Ub、Uc分别为A、B、C三相相电压;ia、ib、ic分别为电机各相相电流;ea、eb、ec分别为电机各相反电势;Ra、Rb、Rc分别为电机各相绕组的电阻;La、Lb、Lc分别为电机各相绕组的自感;Mab、Mac、Mba、Mbc、Mca、Mcb分别电机两相之间的互感。
由于转子是永磁体,影响可以忽略,所以Ra、Rb、Rc、La、Lb、Lc、Mab、Mac、Mba、Mbc、Mca、Mcb与转子位置无关且为恒值,即Ra= Rb= Rc= R,其中R为相绕组电阻,La= Lb= Lc= L,其中L为相绕组自感,Mab= Mac= Mba= Mbc= Mca= Mcb= M,其中M为两相绕组间互感。
又由于电机绕组采用Y型接线方式,有
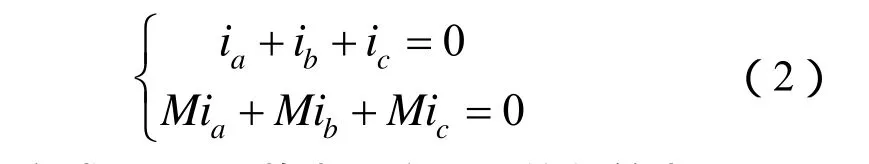
由式(1)和式(2)可将电压方程最终化简为
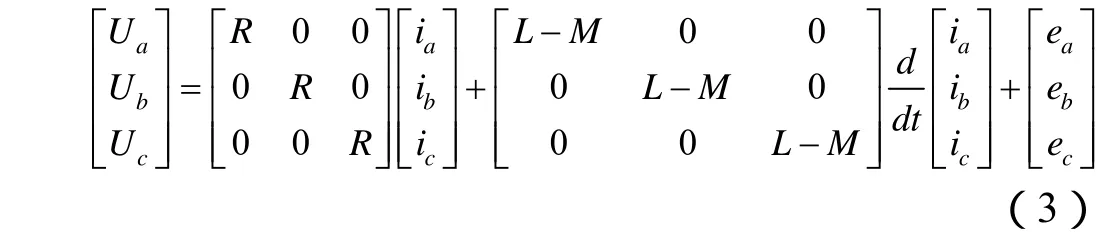
电机的电磁转矩方程为:
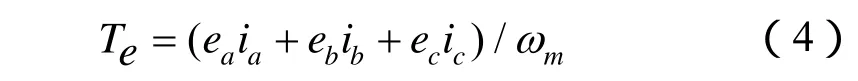
式中Te为电机的电磁转矩;为转子机械角速度。
电机的运动方程为:
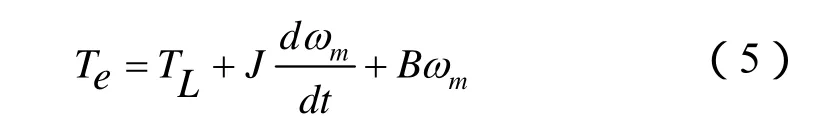
式中:J为转子及负载的转动惯量;TL为负载转矩;B为电机阻尼系数。
无刷直流电动机的电磁转矩表达式和普通直流电动机相同,其电磁转矩的大小和电流幅值成正比,所以控制逆变器输出方波电流的幅值就可以控制无刷直流电动机的转矩。……
登录APP查看全文
猜你喜欢
小猕猴智力画刊(2023年4期)2023-04-23 08:49:58
哲学评论(2021年2期)2021-08-22 01:53:34
中华诗词(2019年7期)2019-11-25 01:43:04
模具制造(2019年3期)2019-06-06 02:10:54
影视与戏剧评论(2016年0期)2016-11-23 05:26:01
七彩语文·写字与书法(2016年7期)2016-07-28 21:40:22
七彩语文·写字与书法(2016年6期)2016-07-15 19:36:34
人间(2015年21期)2015-03-11 15:23:21
现代企业(2015年9期)2015-02-28 18:56:50
无机化学学报(2014年9期)2014-02-28 17:33:09
