
PID参数继电反馈整定法的改进
2012-07-13 06:29:26高峰
电子设计工程
2012年15期
关键词:系统
高峰
(商丘师范学院 物理与电气信息学院,河南 商丘 476000)
文中首先分析了PID参数继电整定法的基本原理和操作过程,给出了Astrom法的自整定公式和PM法的自整定公式。然后又在此基础上提出了一种改进的继电整定方法,并推导了相应的整定公式。最后,通过实际仿真对比,证明了利用改进的方法进行PID参数整定可以获得更好的控制性能。
1 继电反馈整定法的基本原理
PID参数的继电整定方法是由瑞典著名学者Astrom和Hagglund两人共同提出的[1-3],其原理框图如图1所示。其中继电器环节采用带滞环的继电器,它有滞环宽度ε和滞环幅d值2个参数,开关K用于选择继电测试或者PID控制器调节。
具体的参数整定步骤如下:
1)通过人工调节使系统进入稳态。
2)按下整定按钮,使开关K与点M接通;选取合适的ε和d使系统获得等幅振荡的周期运动。
3)根据产生的等幅振荡计算对象的临界振荡εC频率及临界振荡增益KC。
4)通过整定公式计算PID控制器的参数。
5)自动调整PID参数。
党的十八届三中全会进一步明确提出,公有制经济和非公有制经济都是社会主义市场经济的重要组成部分,都是我国经济社会发展的重要基础。
6)开关K接通N点,实行PID控制。
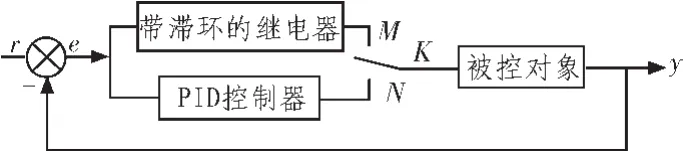
图1 继电反馈整定法的原理图Fig.1 Principal diagram of relay feedback tuming method
在获取临界信息后,通常采用Astrom法和PM法的整定公式获得PID参数。
Astrom法的整定公式如下:
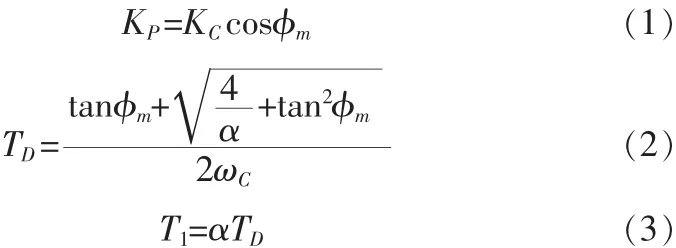
PM法的整定公式如下:
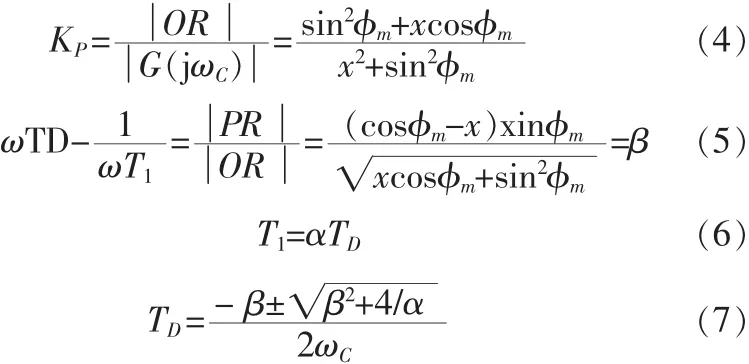
其中α通常取4。利用上面两种方法整定得到的参数一般比较粗糙,控制效果较差。
2 继电反馈整定法的改进
为了得到更加优化的PID参数,可以对前述的继电实验加以改进,在继电环节和被控对象之间设置一个积分器。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
