
基于DSP+CPLD的四电动舵机伺服控制器设计
2012-07-23 06:37:18米月星
微特电机
2012年8期
米月星 ,林 辉,李 志
(西北工业大学,陕西西安710129)
1四舵机伺服控制系统
舵机作为现代飞行器的伺服执行机构,对其质量、体积以及控制性能都提出了更高的要求[1-2]。舵机伺服系统分为四个独立的通道,分别完成对四个舵面的控制。每个通道由舵机本体和伺服控制器组成。四舵机伺服控制系统结构框图如图1所示。伺服控制器接收制导计算机的的位置信号给定,控制四台舵机按照给定的位置信号做相应的作动,控制各舵面的角度变化。
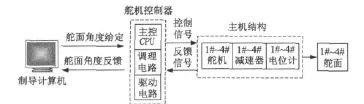
图1 四舵机伺服控制系统
2 12路霍尔信号的捕获
本系统中,霍尔信号同时送至DSP和CPLD。CPLD通过电机三相霍尔信号的逻辑运算产生PWM控制信号,DSP通过霍尔信号的捕获计算得知电机的转速作为速度环的回馈信号。电机的转速信号由霍尔信号回馈得知。单个DSP有6个CAP管脚,而四台电机共有12路霍尔信号需要捕获。单纯依靠DSP的CAP管脚无法实现对12路霍尔的捕获。这就需要CPLD将每三路霍尔信号异或,将异或信号送至DSP的CAP口。0~360°的电角度范围内,三相霍尔及其异或信号如图2所示。
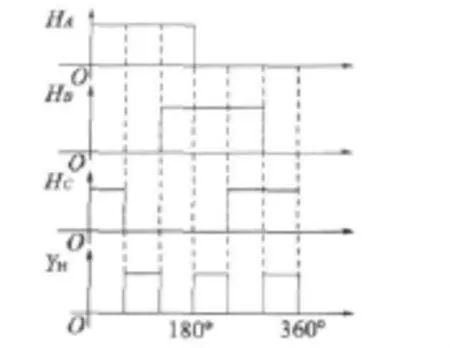
图2 三相霍尔及其异或信号
图 2 中,HA、HB、HC分别为一台电机的三相霍尔信号,YH为其异或信号。由图2看出,每相霍尔的上升或下降均能导致YH高低电平的变化。这样通过捕获YH信号的上升沿和下降沿,就能确定三相霍尔电平跳变的时刻。采用M法测速,在一定的时间T内,测取YH信号的脉冲个数M,从而得到电机的转速。这样,一台电机三相霍尔信号跳变的捕获可由一个CAP管脚完成,4个CAP管脚即可完成对12路霍尔信号跳变的捕获,并由此计算出四台电机的转速。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
鸭绿江(2021年35期)2021-04-19 12:24:18
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
中国生殖健康(2019年3期)2019-02-01 06:12:26
家庭影院技术(2017年9期)2017-09-26 03:41:45
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
