
基于相关系数法分区影像匹配的研究
2012-09-22 10:29:56周惠慧
城市勘测
2012年6期
周惠慧
(武汉大学遥感信息工程学院,湖北武汉 430079)
1 前言
影像匹配实质上是在两幅或多幅影像上识别同名点的过程,同名点的确定是以匹配测度为基础的。目前,影像匹配的算法主要分为基于灰度的匹配和基于特征的匹配。相关系数法是一种基于灰度的匹配[1],它还可作为其他匹配如最小二乘法等算法的初匹配[2]。这种方法基于统计理论,对像点进行灰度检测,并利用一定的算法进行相似性度量,即计算相关系数。当相关系数最大时,就认为是同名像点。采用核线影像作为数据源时,这种方法计算量更小,简单易行,且其匹配精度可达到一个像素。但是,相关系数法影像匹配常采用整体影像匹配方式,匹配精度容易受到两幅(或多幅)影像灰度及纹理不一致的影响,笔者在试验的基础上,采用分区影像匹配的方式,提高了相关系数法影像匹配的精度。
2 相关系数法的原理
相关系数是标准化的协方差函数,协方差函数除以两信号的方差即得相关系数。相关系数法就是以相关系数为匹配测度,判断左右影像中一定大小窗口中像素的相似性,若相关系数符合一定的判断条件,则窗口内的中心像素被提取为一对同名点[3]。若左影像的灰度函数为g(x,y),目标窗口中心像素坐标为(i,j),右影像灰度函数为g'(x,y),搜索窗口中心像素为(i+r,j+c),则两窗口间相关系数的值为:
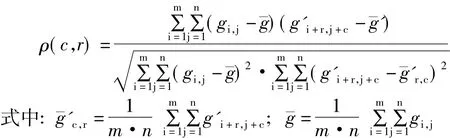
考虑到计算量,相关系数的实用公式为:
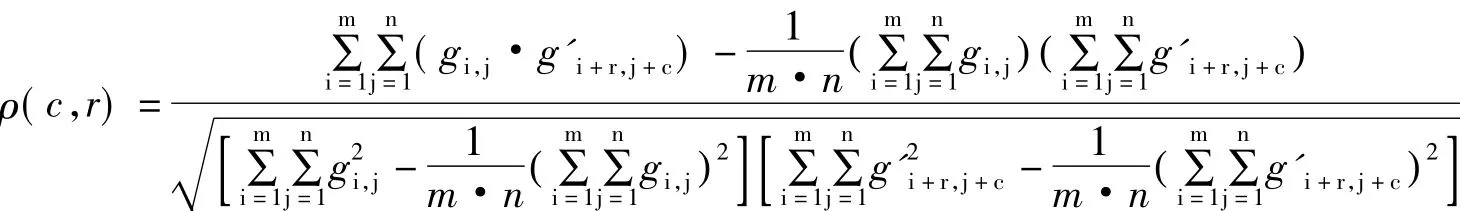
当选取窗口的相关系数最大且大于设定的阈值,则搜索区窗口的中心像素为求得的同名点。……
登录APP查看全文
猜你喜欢
今日农业(2021年9期)2021-11-26 07:41:24
发明与创新·小学生(2021年3期)2021-03-25 11:48:49
疯狂英语·新策略(2019年10期)2019-12-13 08:43:28
当代陕西(2019年10期)2019-06-03 10:12:04
中国科技博览(2016年2期)2016-04-25 20:32:39
小学生导刊(2016年34期)2016-04-11 00:49:44
电测与仪表(2015年5期)2015-04-09 11:30:52
河南科技(2014年23期)2014-02-27 14:19:15
民生周刊(2012年10期)2012-10-14 09:06:46
