农业机器人视觉导航试验平台
2012-10-15 08:39:56顾宝兴王海青姬长英
河南科技大学学报(自然科学版)
2012年3期
关键词:农业
安 秋,顾宝兴,王海青,姬长英
(南京农业大学工学院,江苏 南京210031)
0 前言
定位导航是农业机器人的关键技术之一,也一直是农业机器人的研究重点和难点[1-2]。农业机器人的教学与科研在中国很多高校得到重视[3-5],但由于其缺少相关的试验设备,在试验方面有较大的发展瓶颈。机器视觉作为一种局部定位传感方式,可以提供目标全部或局部的图像信息以用于相对定位。因此,本研究拟搭建四轮驱动农业机器人视觉导航试验平台以服务于教学和科研的基础应用。
1 移动平台结构
移动平台总体结构如图1a所示。图1b为四轮驱动农业机器人平台底盘结构示意图,每个轮子由一个电动机带动,中间由联轴器连接。图1b中,W为移动平台的宽度;L为长度。
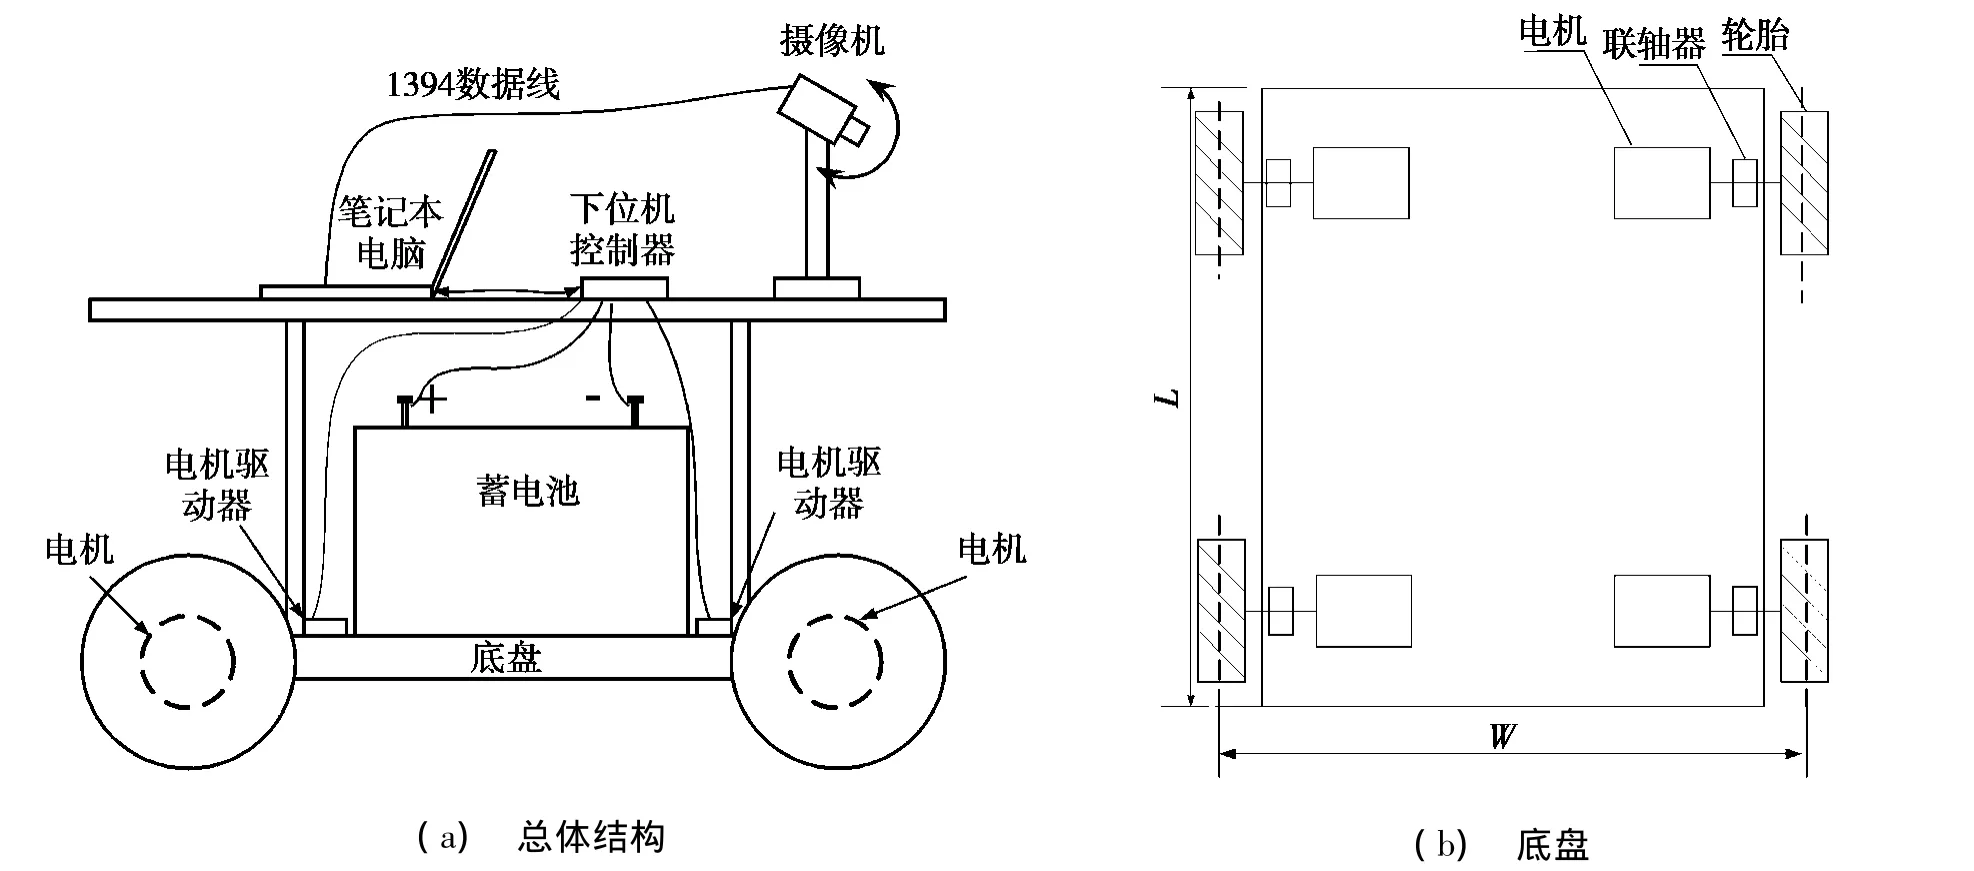
图1 移动平台结构及底盘结构示意图
2 控制方案
2.1 整体控制方案
整体控制方案如图2所示,上位机为笔记本电脑,通过1394接口与摄像机相连接。下位机控制器选择ATmega16为主控芯片,通过RS232接口与上位机连接,接收上位机的指令,发出4路PWM信号至驱动器,从而实现直流电机的调速和4个轮的协调运动[6]。
2.2 下位机控制器算法流程
图3a为主程序流程图;图3b为中断程序流程图;图3c为电机速度控制子程序流程图。主程序从上位机接收命令,通过协议解析,得到电机的运动方式和速度级别,而后调用电机速度控制子函数,执行命令。
图4为电机控制子程序详图。下位机控制器根据不同运动的需要,接收并解析上位机发送的运动方式和速度指令,然后分别设置PWM信号输出控制寄存器,最终得到不同占空比的PWM信号。……
登录APP查看全文
猜你喜欢
今日农业(2022年1期)2022-11-16 21:20:05
今日农业(2022年3期)2022-11-16 13:13:50
今日农业(2022年2期)2022-11-16 12:29:47
今日农业(2021年14期)2021-11-25 23:57:29
今日农业(2021年13期)2021-08-14 01:38:18
今日农业(2020年15期)2020-12-15 10:16:11
今日农业(2019年12期)2019-08-13 00:49:56
现代营销(创富信息版)(2018年3期)2018-03-15 08:05:29
现代营销(创富信息版)(2018年2期)2018-02-10 05:20:47
江苏年鉴(2014年0期)2014-03-11 17:09:36