
基于蓝牙串口模块的小型六足机器人系统设计
2012-11-22 06:17:34孟凯,李鑫
河南工程学院学报(自然科学版)
2012年1期
孟 凯,李 鑫
(河南工程学院 机械工程系,河南 郑州 451191)
六足机器人与轮式机器人和履带式机器人相比有着显著的特点,它六足行走,运动稳定性突出,环境适应性好,能适应复杂多变的地形,在抢险、侦查、探测等领域有着较为广泛的应用[1-3].本研究结合蓝牙模块、Mini USB 32舵机控制器等模块化器件,提出了一个便于编程和调试的低成本小型六足机器人系统.
1 机械结构系统设计
由仿生学研究可知,六足机器人的单足设计2个自由度就能实现所需的运动要求,每个足设置2个关节.水平关节用于在水平方向上摆动腿以实现迈步,并可以调整运动过程中机器人的重心位置,使运动稳定.竖直关节用于在竖直方向上摆动腿,使其与地形相适应,主要影响机器人的重心高度,它与跟关节协调运动,可以实现一定范围内的避障功能.
六足机器人每足设计2个自由度,竖直方向1个自由度,水平方向1个自由度,足上设计了2个舵机,分别连接在2个平行臂上.平行臂分别与支腿相连,在腿部加入四连杆机构,使足部运动更协调稳定,如图1所示.根据足部设计结构,选用矩形底盘,机械结构如图2所示.

图1 足关节结构Fig.1 A joint of foot structure
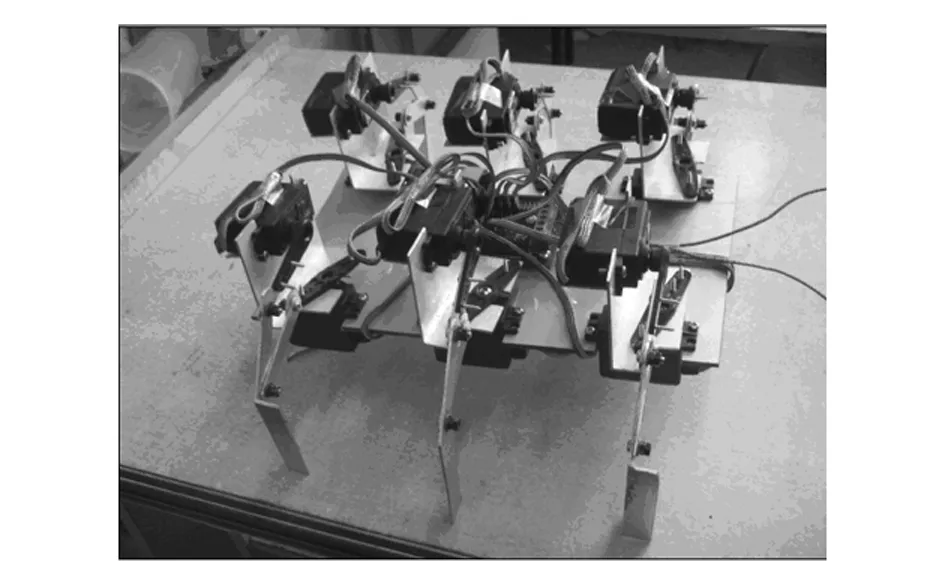
图2 总体结构Fig.2 Overall structure
2 舵机选型与执行控制器的选择
2.1 舵机选型
舵机性能的好坏直接影响到六足机器人的整体性能,机器人的负载能力、运动精度和可靠性等都取决于舵机的性能.本次设计的六足机器人对控制精度的要求不高,如果选用控制精度较高的进口……
登录APP查看全文
猜你喜欢
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
艺术启蒙(2018年7期)2018-08-23 09:14:18
电子制作(2018年12期)2018-08-01 00:47:44
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
中国核电(2017年1期)2017-05-17 06:10:11
电子制作(2017年19期)2017-02-02 07:08:38
当代化工研究(2016年6期)2016-03-20 16:21:46
中国房地产业(2016年2期)2016-03-01 01:25:18
