
CAN-RS232转换器在实时操作系统RT-Thread上的实现
2012-12-01 10:08:42宋天楹张红梅
自动化仪表
2012年4期
宋天楹 张红梅 冯 欢
(桂林电子科技大学信息与通信学院,广西 桂林 541004)
0 引言
Bosch公司开发的控制器局域网网络(controller area network,CAN)是国际上应用较为广泛的现场总线之一,由于其具有较高的可靠性和良好的纠错特性,在智能大厦、航空工业、矿山煤场等领域得到了广泛的重视与应用[1-2]。
CAN总线应用一般是针对各种工业现场、汽车内部的低速测量、控制设备等[3]。作为上位机的通用PC机,大部分没有配备CAN接口,一般只提供RS-232接口,而RS-232接口作为传统的工业控制通信方式,在生产生活中仍然大量使用。因此,实现CAN-RS232的通信转换具有重要的实际意义。
当今市场上相关的转换器产品大多数为单一功能的专门设备,考虑到实际应用场合中的通信环境复杂多变,本文采用嵌入式操作系统来实现转换功能,以便进行功能扩展。通过在性能、成本等方面与流行嵌入式系统μC/OS-II、RT-Linux等作比较,决定采用实时操作系统RT-Thread作为系统平台。硬件方面采用以LPC1768为核心的第二代Cortex-M3开发板作为硬件平台来进行设计。
1 系统简介
1.1 系统硬件设计
本文硬件平台采用以NXP公司的LPC1768为核心的开发平台,其MCU是第二代ARM Cortex-M3处理器,操作频率可达100 MHz。ARM Cortex-M3 CPU具有3级流水线和哈佛结构,带独立的本地指令和数据总线,以及用于外设的、性能略低的第三条总线;外设包含512 kB的Flash存储器、64 kB的SRAM、以太网控制器、USB主机/从机OTG接口、8通道的通用DMA控制器、4个UART接口(其中UART3连接 RS-485接口)以及SPI接口等,完全可以实现转换器的功能。系统硬件总体框图如图1所示。
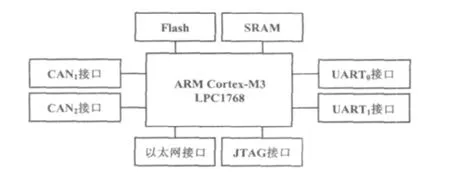
图1 系统硬件总……
登录APP查看全文
猜你喜欢
中国特种设备安全(2022年6期)2022-09-20 02:52:28
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
艺术启蒙(2018年7期)2018-08-23 09:14:18
电子制作(2018年11期)2018-08-04 03:26:08
家庭影院技术(2017年9期)2017-09-26 03:41:45
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
工业设计(2016年12期)2016-04-16 02:52:00
