模糊内模PID控制及应用
2012-12-01 10:08:16陆平赵捷郭鹏
自动化仪表
2012年3期
陆 平 赵 捷 郭 鹏
(南通大学电气工程学院1,江苏 南通 226019;中国农业大学水利与土木工程学院2,北京 100083)
0 引言
时滞现象在工业生产控制系统中普遍存在,这使得系统的控制变得非常困难[1]。多年来,不少学者对时滞系统的控制方法进行了研究,如模糊PID控制[2]、神经网络控制[3]、预测控制[4]、Smith 预估控制[5]、内模控制[6]等。这些方法已经大部分应用到工业生产过程中,并取得了一定的经济效益。对于被控对象含有非线性环节的情况,有人提出了在线辨识的方法[7],但目前的研究大多仍停留在仿真阶段。针对非线性时滞系统,本文采用模糊内模PID控制方法进行控制,并将这种方法运用到JX-300X DCS温度系统中。运行结果证明了该方法的可行性。
1 内模控制的基本原理
内模控制在结构上与Smith预估补偿很相似,它有一个被称为内模的过程模型,控制器的设计可由过程模型直接求取。
内模控制原理如图1所示。
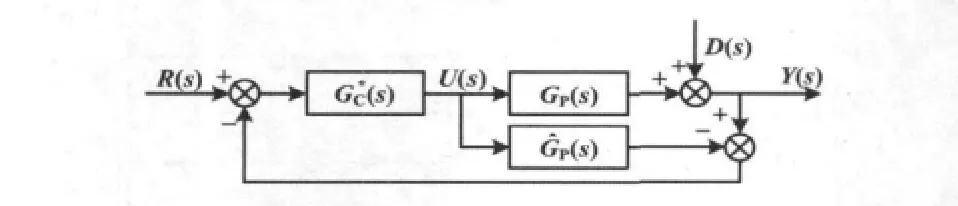
图1 内模控制原理图Fig.1 Schematic of internal model control
图1中:GP(s)为被控对象;(s)为内模(s)为内模控制器;D(s)为外界扰动;R(s)为设定值。
1.1 理想的内模控制器
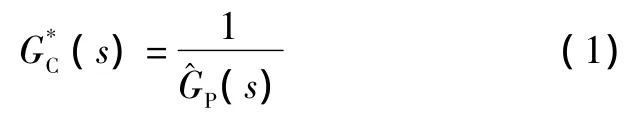
可见,当GP(s)可倒时(s)能克服外界扰动。
② 当R(s)≠0、D(s)=0时,Y(s)=R(s)。可见,(s)是Y(s)跟踪R(s)的理想控制器。
1.2 实际的内模控制器
理想的内模控制器是在“模型没有误差且可倒”的情况下得到的。在实际工作中,模型与各种不同工况下的实际过程总会存在误差,且(s)有时不可倒。因此,实际的内模控制器必须在理想控制器的基础上加以改进。
实际内模控制器的设计可分为两个步骤。
步骤1,将过程模型做因式分解:
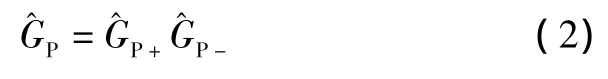
步骤2,控制器设计:
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
数学物理学报(2020年2期)2020-06-02 11:29:24
测控技术(2018年9期)2018-11-25 07:45:00
石油化工自动化(2018年5期)2018-11-14 02:34:30
家庭影院技术(2017年9期)2017-09-26 03:41:45
光学精密工程(2016年6期)2016-11-07 09:07:19
汽车维护与修理(2015年2期)2015-02-28 12:15:41