D—S算法在多传感器网络机动目标识别中的应用
2014-04-29 00:44:03高文付
电脑迷
2014年23期
高文付
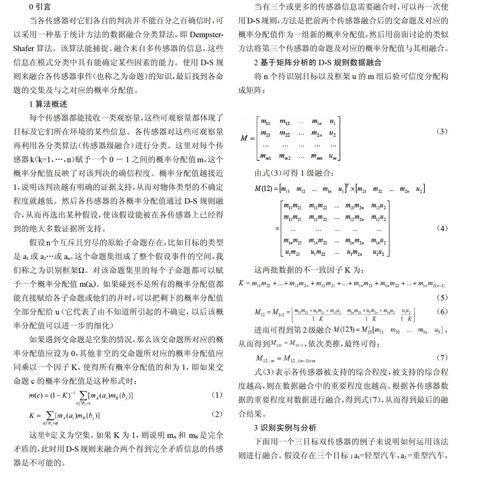
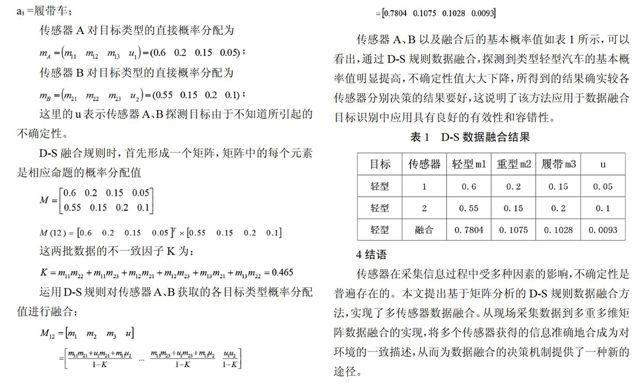
摘 要 采用矩阵分析方法建立了用于目标识别的多传感器数据融合的数学模型。该模型综合了来自多种不同传感器的的基本概率分配值,通过定义相关系数矩阵来获取基本概率分配值矩阵。提出了一种多传感器信息融合的新算法,该算法依靠可信度的积累,通过多级递推融合可获得目标状态基于全局信息的融合估计值。实例分析表明:基于融合后的识别结果较各传感器单独决策的结果性能优化,具有较强的容错性和有效性。
关键词 数据融合 D-S规则 目标识别 矩阵分析
中图分类号:TP212.9 文献标识码:A
0引言
当各传感器对它们各自的判决并不能百分之百确信时,可以采用一种基于统计方法的数据融合分类算法,即Dempster-Shafer算法。该算法能捕捉、融合来自多传感器的信息,这些信息在模式分类中具有能确定某些因素的能力。使用D-S规则来融合各传感器事件(也称之为命题)的知识,最后找到各命题的交集及与之对应的概率分配值。
1算法概述
每个传感器都能接收一类观察量,这些可观察量都体现了目标及它们所在环境的某些信息。各传感器对这些可观察量再利用各分类算法(传感器级融合)进行分类。这里对每个传感器k(k=1,…,n)赋予一个0-1之间的概率分配值m,这个概率分配值反映了对该判决的确信程度。概率分配值越接近1,说明该判决越有明确的证据支持,从而对物体类型的不确定程度就越低。然后各传感器的各概率分配值通过D-S规则融合,从而再选出某种假设,使该假设能被在各传感器上已经得到的绝大多数证据所支持。……
登录APP查看全文