
五轴数控系统旋转运动学通用建模及处理方法*
2014-07-21 12:51:46段舒文郑飂默孙树杰
组合机床与自动化加工技术
2014年8期
关键词:模型
段舒文,林 浒,郑飂默,孙树杰
(1.中国科学院研究生院,北京 100039;2.中国科学院 沈阳计算技术研究所,沈阳 110168)
0 引言
五轴联动数控系统在当今精密工件的加工中发挥着举足轻重的作用,可以用于加工诸如螺旋桨、涡轮叶片、螺旋锥齿轮[1]等质量要求高、曲面复杂的精密工件。在实际加工过程中,用G 代码可以较容易的得到刀位数据文件,然则由于机床种类多,运动链各不相同,所以由刀位数据文件求解机床轴运动数据成为后置处理的难点[2]。本文对三大类机床进行建模,给出一种简单通用的求解方法,克服常规后置处理中坐标变换的两大缺点:第一,常规后置处理主要针对旋转矢量是特殊矢量的情形,而不是任意的空间矢量;第二,少数后置处理模型可以处理任意空间矢量,然而反解运动学方程困难,不利于编程实现[3]。
1 五轴机床旋转运动通用模型
五轴机床按照旋转坐标实现方式的不同,可以分为三类:双摆头机床,双转台机床,混合型机床。每一类机床又可以根据主动轴、从动轴的选择不同,可分为六种,然而其中两种机床的实现无意义,所以有四种机床。比如,双摆头机床有BA,AB,CA,CB(前面的字母表示主动轴)这四种。对于每一类机床的四种具体类型机床,其运动学的模型基本相同。本文针对每类机床建立其各自对应的运动学模型。
1.1 齐次运动变换
平移运动变换Trans[4]:
Trans(T)表示沿向量T进行的平移变换。定义如下:
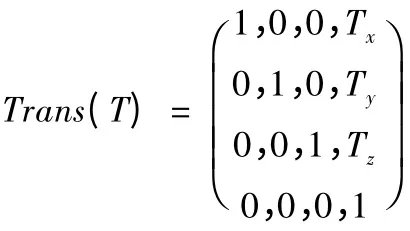
旋转运动变换Rot[5]:
在实际的生产加工中,有时会用到斜旋转轴的数控机床。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
网络安全与数据管理(2022年1期)2022-08-29 03:15:20
导航定位学报(2022年4期)2022-08-15 08:27:00
新世纪智能(数学备考)(2021年9期)2021-11-24 01:14:36
成都医学院学报(2021年2期)2021-07-19 08:35:14
新世纪智能(数学备考)(2020年9期)2021-01-04 00:25:14
数学物理学报(2020年2期)2020-06-02 11:29:24
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
中学数学杂志(初中版)(2006年1期)2006-12-29 00:00:00
