Mecanum轮全方位移动机器人技术及其应用
2014-08-16 09:13:20王兴松
机械制造与自动化
2014年3期
关键词:移动机器人
王兴松
(东南大学 机械工程学院,江苏 南京 210096)
1 全方位移动的定义及常见形式
全方位移动机器人是在平面内具有前后移动、左右移动和原地回转三个独立运动自由度的移动机器人。由于其具有原地零半径回转和横移的特点,非常适合在狭小空间或对机器人的机动性要求高的场合[1]。另外,在需要精确定位或跟踪复杂路径时,利用其可以原地回转的特点,全方位移动机器人能适合更为复杂、紧凑的工作环境[2]。
目前国内外很多机构展开了全方位移动机器人的研制工作[3-4],在机器人车轮的设计制造、机器人上车轮的轮子配置方案、以及机器人的运动分析和路径规划等方面,进行了广泛的研究,形成了具有不同特色的全方位移动机器人,较为常见有三种[5]:麦克纳姆轮式全方位移动机器人、全轮偏转式全方位移动机器人和caster轮式全方位移动机器人,见图1(a)-(c)[6-7]。
其中,基于Mecanum轮的全方位移动机器人具有整车机械结构简洁、运动控制灵活、通过性好等优点,近年来得到更为广泛的应用[8-9]。

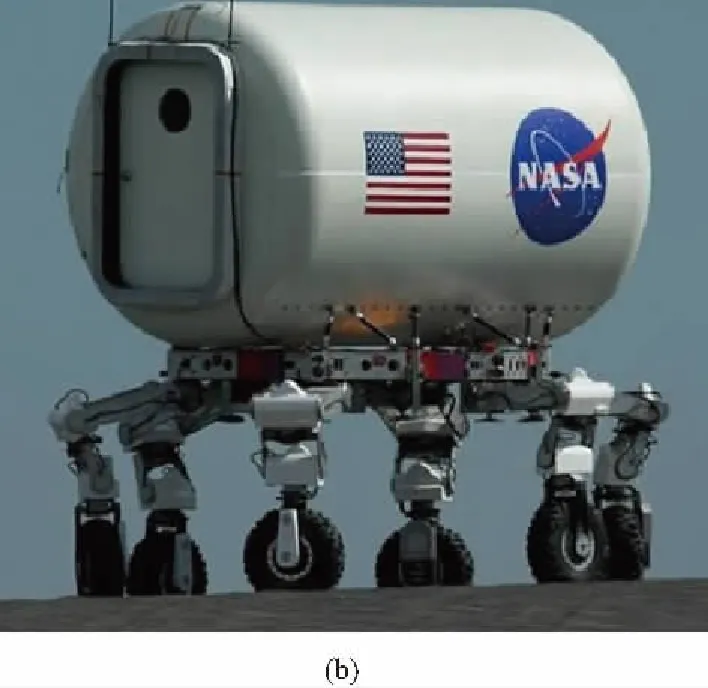
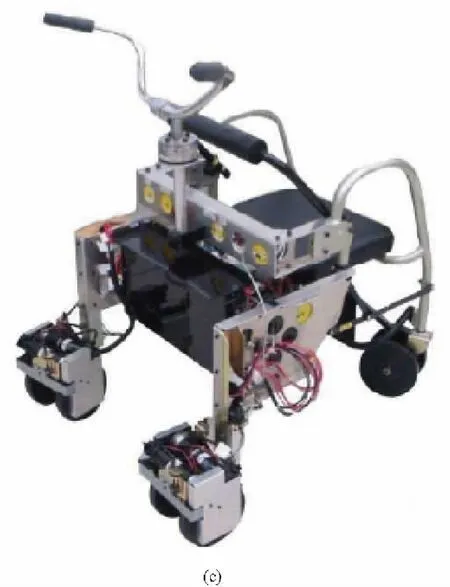
图1 常见的三种全方位移动机器人结构
2 Mecanum轮全方位移动的原理
麦克纳姆轮(Mecanum Wheel)是一种全方位移动车轮,1973年由瑞士人Bengt Lion发明[10],该轮的特点是在传统车轮的基础上,在轮缘上再沿与轴线成α角方向安装若干可以自由旋转的小辊子,这样在车轮滚动时,小辊子就会产生侧向运动。通过麦克纳姆轮的组合使用和各车轮转动方向和速度的协调控制,可以使车体得到运动平面内的任意方向移动和转动。……
登录APP查看全文
猜你喜欢
北京航空航天大学学报(2022年6期)2022-07-02 01:59:12
四川轻化工大学学报(自然科学版)(2021年3期)2021-08-30 06:37:02
中国惯性技术学报(2019年3期)2019-10-15 07:21:02
电子测试(2018年15期)2018-09-26 06:01:34
制造技术与机床(2017年3期)2017-06-23 08:11:21
智能系统学报(2015年4期)2015-12-27 09:38:35
机电产品开发与创新(2014年5期)2014-03-11 16:42:32
河北工程大学学报(自然科学版)(2014年2期)2014-02-27 13:46:08
电子设计工程(2014年19期)2014-02-27 12:00:47