
USBL水下定位系统拖体定位应用探讨
2014-08-21 08:47:16曾凡祥胡家赋宋来勇
全球定位系统
2014年2期
曾凡祥,胡家赋,宋来勇,易 锋
(广州海洋地质调查局,广东 广州 510760)
0 引 言
近年来,随着海洋测绘、海洋科学研究和海洋勘探开发活动对数据的精度要求越来越高,水下工作拖体(磁力拖鱼、声纳拖鱼、水下机器人等)的精确定位至关重要。水下拖体的定位方式一般有Layback方式[1]与超短基线定位。在浅水区域,通常采用前一种方式进行水下目标体的定位。但对于深水区声纳等物探调查,Layback方式[1]确定的拖鱼位置精度过低,无法满足海洋工程的需要,而需要采用超短基线定位系统来获取高精度水下的目标位置。
相对于国外对水下定位系统的研究和应用,我国仅处于起步阶段,目前国内对USBL 水下定位系统的使用主要集中在少数几家单位,且大多仅用于水下机器人(ROV)、深拖等姿态稳定的调查项目,尚未用于深水磁力调查、声纳调查。本文成功将USBL水下定位系统用于深水磁力调查,获取了磁力拖鱼的精确位置,工程实例表明:将USBL水下定位系统用于磁力等拖体的定位,能满足高精度海洋调查的需要。
1 USBL原理
USBL依据从目标到达各水听器的声波相位差来计算目标的俯仰角和方位角;通过测量声波的传播时间来计算目标的斜距,从而确定目标的位置[2]。以四个水听器组成的基阵为例,定位原理如图1所示。
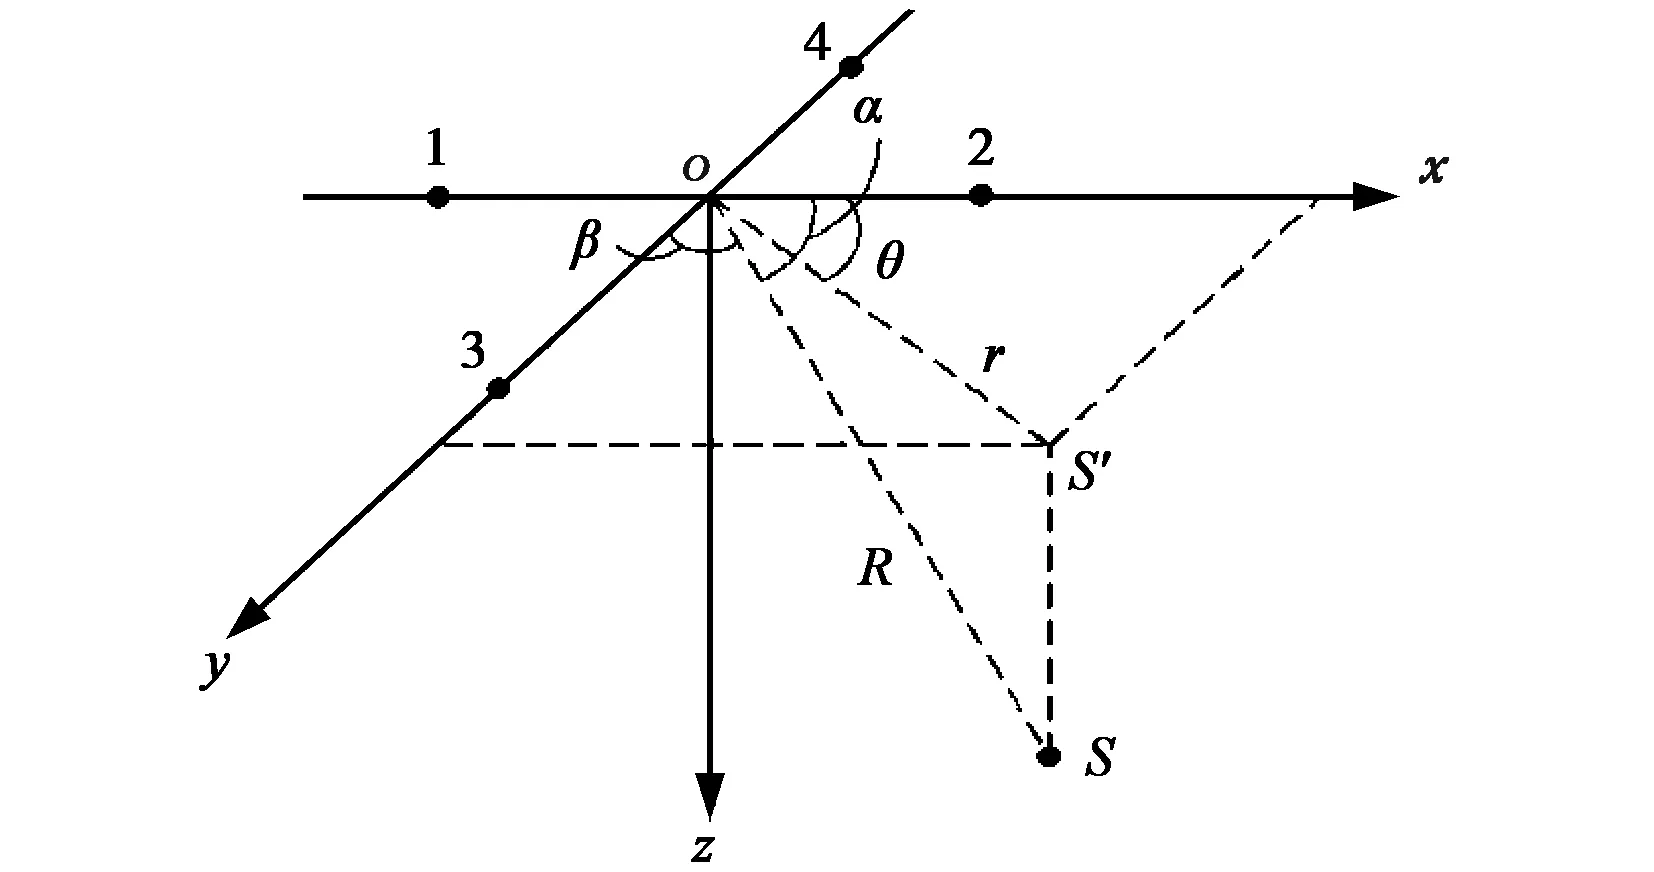
图1 定位几何图
设目标位于S处,在"北东地"直角坐标系中的坐标为(x,y,z),目标径矢为OS,R为目标到基阵中心的距离,S′为S在xoy平面上的投影,它与x轴的夹角θ为目标水平方位角。……
登录APP查看全文
