基于Popov超稳定性的TVC系统在线辨识及补偿方法
2015-03-10 10:34:18曾凡铨崔业兵
航天控制
2015年6期
陈 童 曾凡铨 崔业兵
上海航天控制技术研究所,上海200233
永磁同步电机以其低惯性、快响应以及高功率密度的特点在航天领域得到了越来越广泛的应用[1]。新一代固体捆绑运载火箭的推力矢量控制(TVC)采用大功率内嵌式永磁同步电机(IPMSM)驱动的电动伺服系统,空间矢量控制采用最大转矩电流比(MTPA)方案。
TVC系统控制的核心在于伺服电机的控制,其电磁环境复杂,且环境温度变化范围为 -40~120℃[2]。在该运行环境下,伺服电机参数摄动问题严重,其中定子相电阻和交、直轴电感的变化影响输出力矩的稳定性和精确度。因此,需要构建控制器自校正系统,以减小电机参数摄动给控制效果带来的不利影响。
由于IPMSM稳态方程欠秩,若不增添补偿方程,在线辨识算法无法精确跟踪时变参数。本文通过分析欠秩问题,提出了一种利用回归分析建模的补偿方案,并基于Popov超稳定性理论,设计了模型参考自适应(MRAS)在线辨识自适应律。该辨识方法利用离线辨识数据,通过两步辨识,摆脱了对数据手册上的参数设计值的依赖,同时减小了在线辨识的运算量。
1 IPMSM数学模型
经过Clarke变换及Park变换,将三相固定坐标系转换为两相旋转坐标系,得到解耦后的IPMSM交、直电流状态方程为:
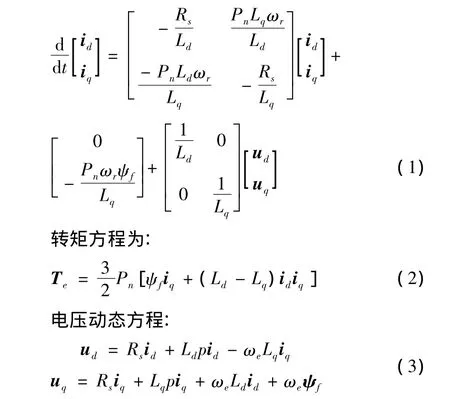
式中,Rs为定子电阻;Ld,Lq分别为直、交轴电感;id,iq分别为直、交轴电流;ud,uq分别为直、交轴电压;ψf为转子永磁体产生的磁势;ωe为转子电角速度;ωr为转子机械角速度;p为微分算子;Pn为极对数,Te为电磁转矩。
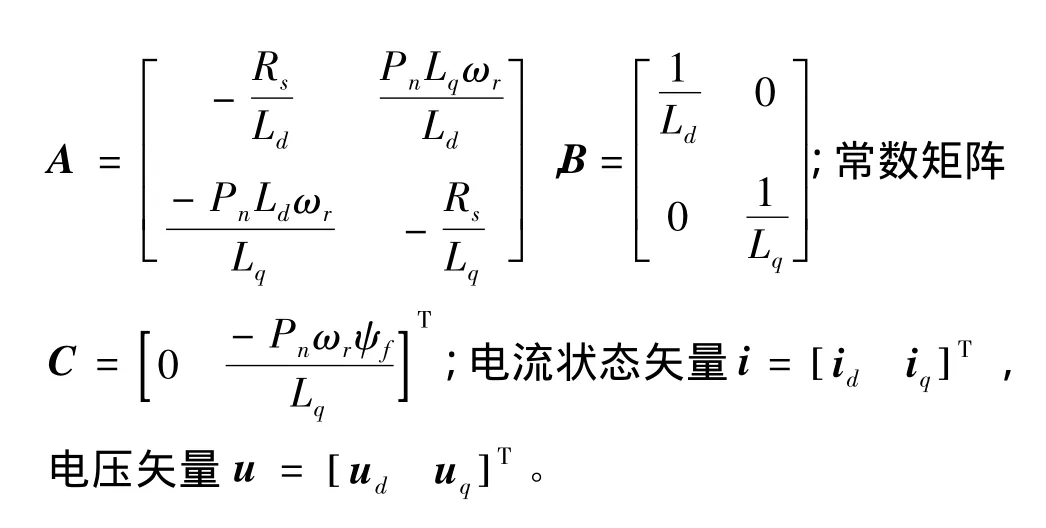
式(1)中,IPMSM伺服系统系数矩阵