
基于双权重聚合的立体匹配算法
2015-06-13 07:30:52朱程涛姚静娴
吉林大学学报(工学版)
2015年4期
关键词:方法
何 凯,朱程涛,姚静娴
(天津大学 电子信息工程学院,天津300072)
0 引 言
立体匹配算法主要是通过建立一个能量代价函数,通过此能量代价函数最小化来估计像素点视差值[1]。由视差图得到深度信息,再将深度信息用于三维场景的重建。立体匹配算法的实质就是一个最优化求解问题,通过建立合理的能量函数,增加一些约束,采用最优化理论的方法进行求解,这也是目前病态问题常用的求解方法。
目前国内外学者已经提出了许多立体匹配方法,如基于局部约束的立体匹配算法[2-5]以及全局约束的立体匹配算法[6-7]。局部立体匹配算法是利用兴趣点周围的局部信息进行计算,涉及信息量较少,相应的计算复杂度较低;其优点是算法速度快、效率高;缺点是其对噪声较敏感,对低纹理区域、深度不连续区域效果不理想。
本文将所有邻近像素的匹配代价与权值相结合,得到参考像素的聚合匹配代价;并采用文献[8]中提出的SWS 方法进行快速匹配代价聚合减少计算复杂度。同时,在视差精炼阶段,提出了基于聚合匹配代价平滑的精炼策略。
1 传统局部立体匹配算法
传统算法通常采用AD、AG、NCC[9]等匹配代价:
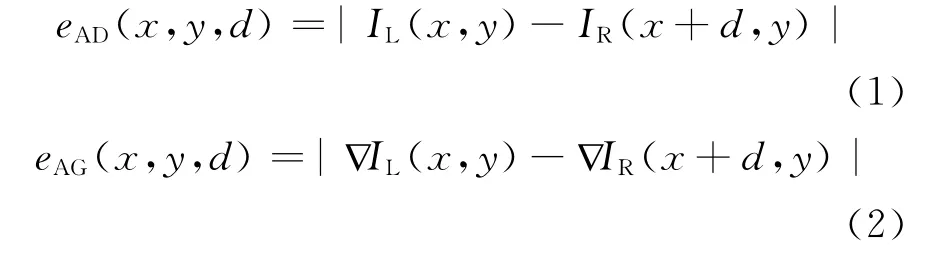
式中:x、y 分别为像素点P 所在的列数、行数;d为视差;IL、IR分别代表左、右图;∇IL、∇IR分别代表左、右两图的梯度图。
代价聚合则通常采用窗口聚合,即

式中:N(x,y)为参考像素(x,y)的邻近区域;ek(i,j,d)代表某种类型的匹配代价;wk(i,j)为相应的权重。
2 本文算法
提出了一种新的权重匹配代价聚合方法,以及基于该匹配代价的视差精炼方法。……
登录APP查看全文
猜你喜欢
中老年保健(2021年9期)2021-08-24 03:52:04
河北画报(2021年2期)2021-05-25 02:07:46
中学生数理化(高中版.高考理化)(2020年2期)2020-04-21 05:33:04
儿童绘本(2020年5期)2020-04-07 17:46:30
儿童故事画报(2019年5期)2019-05-26 14:26:14
Coco薇(2016年2期)2016-03-22 02:42:52
山东青年(2016年1期)2016-02-28 14:25:23
Coco薇(2015年1期)2015-08-13 02:47:34
小雪花·成长指南(2015年7期)2015-08-11 15:03:12
小雪花·成长指南(2015年4期)2015-05-19 14:47:56