
CORS与自架基站下的机载POS精度分析
2016-03-15 10:09:43王薇薇张辉
山东工业技术
2016年6期
王薇薇 张辉
摘 要:本文对同一架次的机载pos数据,分别利用CORS站数据和自架基站数据进行差分解算,针对当两类模式均可用的条件下,如何获取较高精度的机载POS数据处理成果,进行了探究分析,为类似工程实践提供了参考价值。
关键词:机载pos数据;CORS;基站;差分处理
DOI:10.16640/j.cnki.37-1222/t.2016.06.245
1 引言
POS系统集GPS定位和IMU的定姿功能,能够快速获取机载航摄相机在空中曝光瞬间的位置和姿态信息,被广泛应用于航空摄影中。由于POS系统在航摄过程中一直处于高速动态运行状态中,实施定位结果精度很低,所以一般采用利用CORS站数据或者是自架基站的数据进行差分解算来提高POS结果的精度[1]。
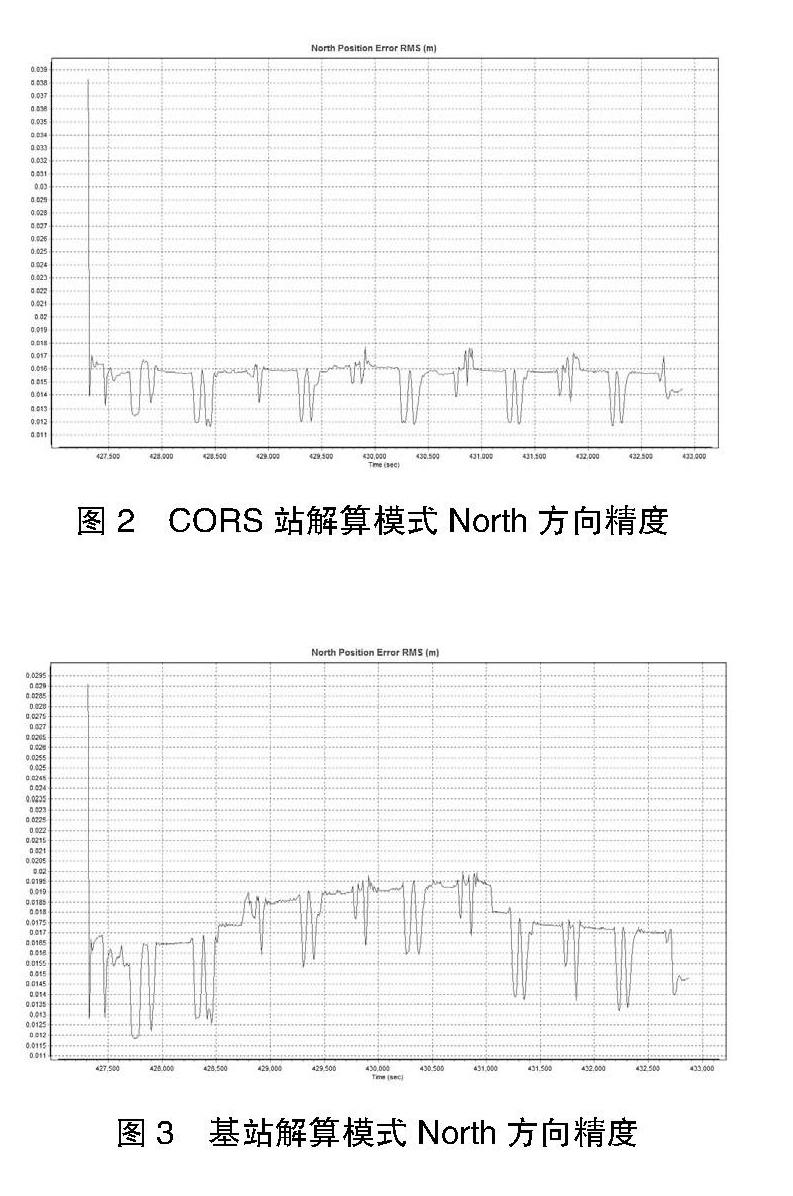
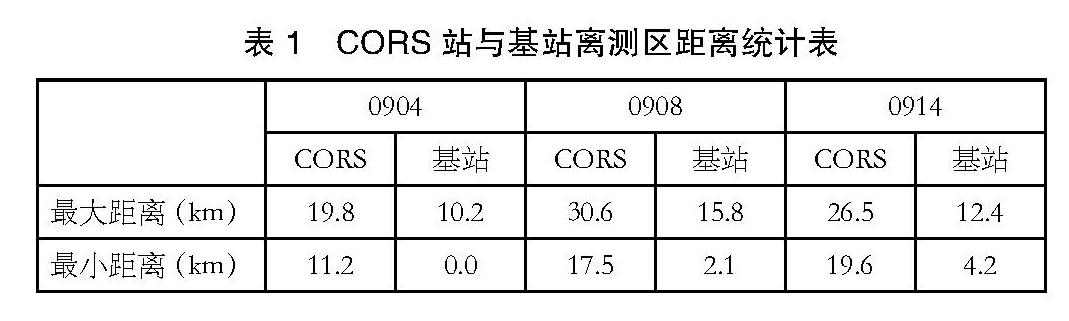
尽管随着全国CORS连续运行参考站和全球IGS跟踪站的完善,绝大多数区域无需假设基站,可直接采用CORS站数据进行差分定位,就能获取高精度的POS数据结果[2]。但由于CORS站数据不是自由获取的,需要经过各个部门的审批,过程较长。有时候为了节省时间,人们会采用自架基站及时获取数据。当既有CORS站数据又有基站数据情况下,哪种数据解算精度更高呢?本文通过几个架次的解算成果进行说明。目前常用的POS数据解算软件为Applanix公司的POSPac MMS软件,本文的数据解算便在该软件下执行得到。
2 数据说明
本文选择的POS数据是由Applanix公司的POS AV510系统获取的。目前国内POS AV510系统有IMU14(采样频率:250Hz)和IMU14(采样频率:200Hz)两种型号。该系统的漂移误差为0.1°/h,位置中误差为5cm-30cm,侧滚角Roll、俯仰角Pitch中误差为0.005°,航偏角heading中误差为0.008°。
选择了某航摄项目3个架次的数据,分别采用CORS站及自架基站的方式进行数据解算。……
登录APP查看全文
