悬臂式掘进机自动控制系统设计
2016-09-20 02:29:32王红
工矿自动化
2016年9期
关键词:检测
王红
(内蒙古交通职业技术学院 机械工程系, 内蒙古 赤峰 024005)
经验交流
悬臂式掘进机自动控制系统设计
王红
(内蒙古交通职业技术学院 机械工程系, 内蒙古 赤峰024005)
针对目前悬臂式掘进机机身定位存在精度低、自动化控制性能差和工作效率低等问题,设计了悬臂式掘进机自动控制系统,详细介绍了系统硬件、软件的设计。该系统采用姿态检测技术和自动截割技术,实现了对悬臂式掘进机的精确截割与自动控制。
悬臂式掘进机; 姿态检测; 自动截割;PCC
网络出版地址:http://www.cnki.net/kcms/detail/32.1627.TP.20160902.1018.016.html
0 引言
悬臂式掘进机机身姿态检测是提高截割效率和精确性的关键,实现掘进机的自动化和智能化是煤矿井下采煤工作面安全生产、减少人工劳动强度及改善其环境、提高采煤效率的重要前提。目前,煤矿井下还没有客观的掘进机机身运行位姿测量系统和评价方法,仅用激光指向仪指示掘进方向。当司机发现掘进机机体偏离巷道设计轴线时,只能根据断面上的激光光斑指示及工人的提示手动调整掘进机位姿,但受到巷道空间狭窄、光线昏暗等因素的影响,无法保证调姿精度[1-3]。为提高掘进机截割定位精度,本文设计了悬臂式掘进机自动控制系统,实现了悬臂式掘进机的精确截割与自动控制。
1 系统组成
悬臂式掘进机自动控制系统组成如图1所示。
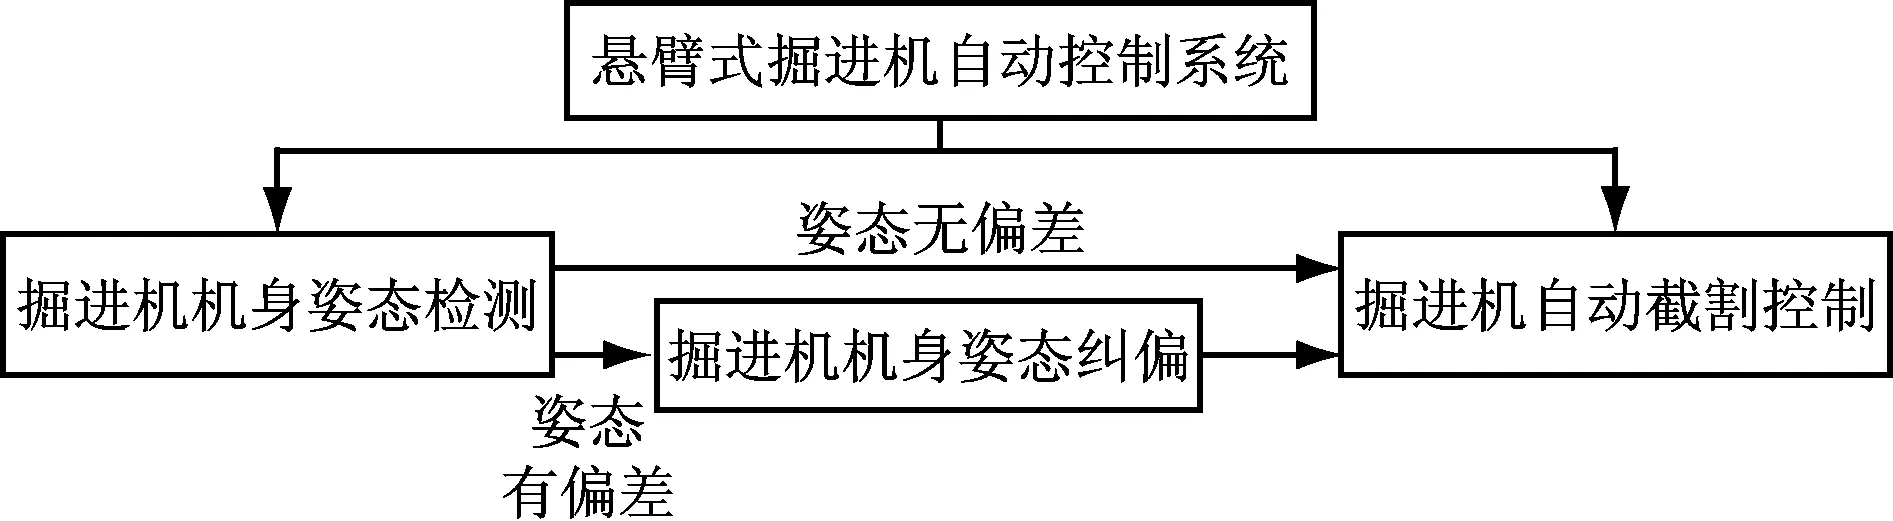
图1 悬臂式掘进机自动控制系统组成
1.1机身姿态检测
掘进机机身姿态检测参数[4-5]包括机身偏转角α、俯仰角β、偏向位移a及滚动角γ等,如图2所示。……
登录APP查看全文
猜你喜欢
中国设备工程(2022年12期)2022-07-11 04:33:00
海峡科技与产业(2016年3期)2016-05-17 04:32:12