
基于钻机遥控改造的钻爆堵一体化机器人设计
2016-10-21 16:15:05褚明杰张锋孟庆铸
科技与企业
2016年8期
关键词:系统
褚明杰 张锋 孟庆铸
【摘要】针对山区地震抢险救援危险度高,抢险设备智能化程度低,工作效率差等问题设计了基于钻机遥控改造的集钻孔、封堵、爆破于一体的机器人系统,研究了钻机液压系统原理,综合视觉技术、无线通讯和遥操作等相关技术建立了系统的总体方案。
【关键词】地震抢险救援;机器人;钻机
Abstract: For Mountain Earthquake Rescue danger of high and low degree of intelligent emergency equipment, poor performance issues design rig remote control transformation set drilling, plugging, blasting in one of the robot system of drilling rig hydraulic system principle, comprehensive vision technology, no line communications and remote operation and other related technologies the overall scheme of the system is established based on.
Key words: earthquake rescue,robot,drilling machine
1、引言
目前,山区地震抢险救援中处理山石滑落封道的方法通常是采取人工操作鉆机对山石钻孔,人工装药并进行爆破。作业过程中经常伴有余震及山石二次滑落发生,严重危害救援人员的人身安全,且救援作业经常被打断,效率低下。所以建立一套安全、高效、智能的钻爆一体化机器人系统势在必行。本文在改造手动操作钻机的基础上应用了视觉技术、无线通讯及遥操作等相关技术,建立了集钻孔、封堵及爆破于一体的钻爆堵机器人系统。
2、机器人总体方案设计
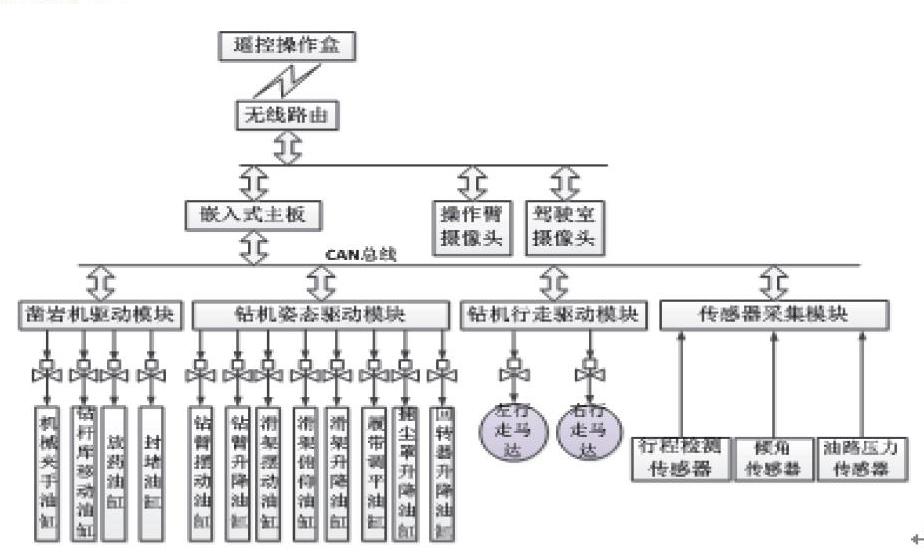
2.1总体方案 在全液压履带式钻机(以阿特拉斯D7型号为例)基础上进行遥控改造,增加装药与封堵机构及相应液压驱动装置,通过钻机的换杆机构更换放药装置及封堵装置,并通过摄像机来协助定位,完成整个钻孔、放药、封堵的工作流程。总体系统框架如图所示。
整个系统分为遥操作盒及车体控制系统两部分,遥操作盒与车体间通过工业级无线宽带设备点对点连接。车体控制系统分为主站控制器及从站控制器,主站控制器做为系统主控单元,接收遥操作指令并完成系统逻辑控制。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
