
基于“当前”统计模型的交互式粒子滤波算法
2017-01-10 01:48:27马莹
中国设备工程
2016年16期
马莹
(长春建筑学院,吉林 长春 130607)
基于“当前”统计模型的交互式粒子滤波算法
马莹
(长春建筑学院,吉林 长春 130607)
通过CV和CA模型对非机动和弱机动目标进行建模,采用“当前”统计模型的交互式模型的粒子滤波算法,并匹配卡尔曼滤波算法。该算法与传统的IMMPF滤波算法相比,显著的降低运算量,并提高其目标的跟踪精度。 仿真结果证明了该算法在机动目标跟踪的性能上有所改善,并降低了经典交互式粒子滤波算法的复杂程度,使其更具有实时性。
目标跟踪;“当前”统计模型;交互式模型;粒子滤波
0 引言
目标跟踪问题是数据融合的一个重要的研究课题,得到了人们的广泛研究。其中机动目标建模和滤波算法的研究一直是目标跟踪领域的研究重点。本文为解决传统跟踪算法在高度非线性、非高斯模型中难以准确描述高机动目标的运动状态,通过在传统算法中加入“当前”统计模型,并匹配粒子滤波算法提高高机动目标的跟踪精度;而对低机动的CV和CA模型采用卡尔曼滤波,本文提出的算法显著降低了计算量,并提高了对机动目标的跟踪精度。
1 “当前”统计模型
目标的“当前”统计(CS-Current Statstic)模型在Singer模型上进一步发展。建立一种非零均值时间的目标加速度模型。
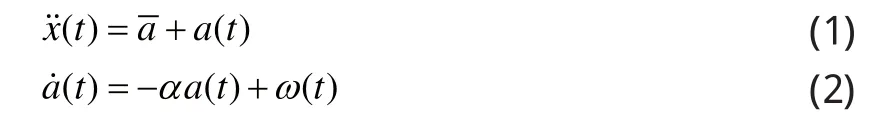
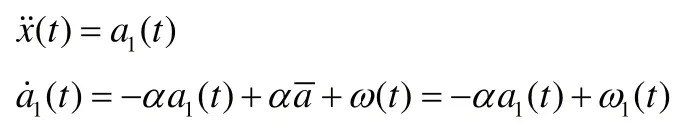
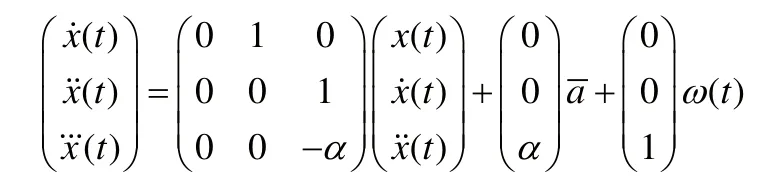
其中,x,x˙,x˙分别为运动目标的位置,速度和加速度分量。
将上式离散化得到如下形式:
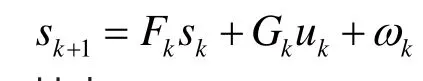
其中:
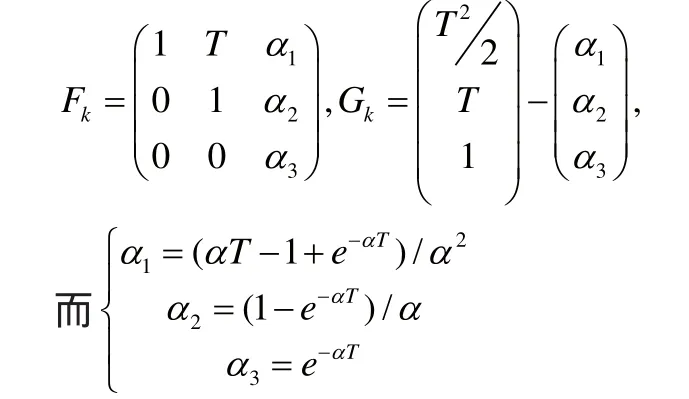
其中,ku为“当前”加速度均值,T为采样周期,α为机动频率,过程噪声kω是均值为零,方差为 ()Q k的高斯白噪声。
“当前”加速度的方差2aσ为:和分别为最大正负加速度。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
房地产导刊(2022年5期)2022-06-01 06:20:14
建材发展导向(2021年12期)2021-07-22 08:06:48
建材发展导向(2021年7期)2021-07-16 07:07:52
中学生数理化(高中版.高二数学)(2021年12期)2021-04-26 07:43:48
中学生数理化(高中版.高考数学)(2021年12期)2021-03-08 01:28:50
数学物理学报(2020年2期)2020-06-02 11:29:24
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
现代企业(2015年2期)2015-02-28 18:45:09
