两轮自平衡遥控植保车的研发
2017-04-22 12:02:11史云天吴光华
农业工程技术·综合版
2016年12期
关键词:卡尔曼滤波
史云天+吴光华


摘要:该文主要是对农业植保平衡车的研究。本系统主要分为两部分,分别为无线收发部分和智能控制部分。智能控制部分主要是使得小车能够稳定的行走。首先对卡尔曼滤波进行研究,调节参数,使得电机转动稳定,在进行调节直立环pid,小车能够直立行走,再进行速度环的参数调节和硬件调试,小车能够稳定的站立和行走。转弯闭环调节,能够使得转弯时车身保持稳定。无线接收部分主要是通过小车使用ppm调制方式,对小车进行远距离控制盒调试,使得平衡车能够直立前进和后退行走,转弯行走和急停控制。在车身的前端加上喷洒装置,使得车子能够喷洒农药作业,车上会使用无线遥控,方便操作人员观察前方的路况和观察植保车的喷洒情况。
关键词:马农业植保平衡车;卡尔曼滤波;pid;喷洒装置
1 系统测量方案
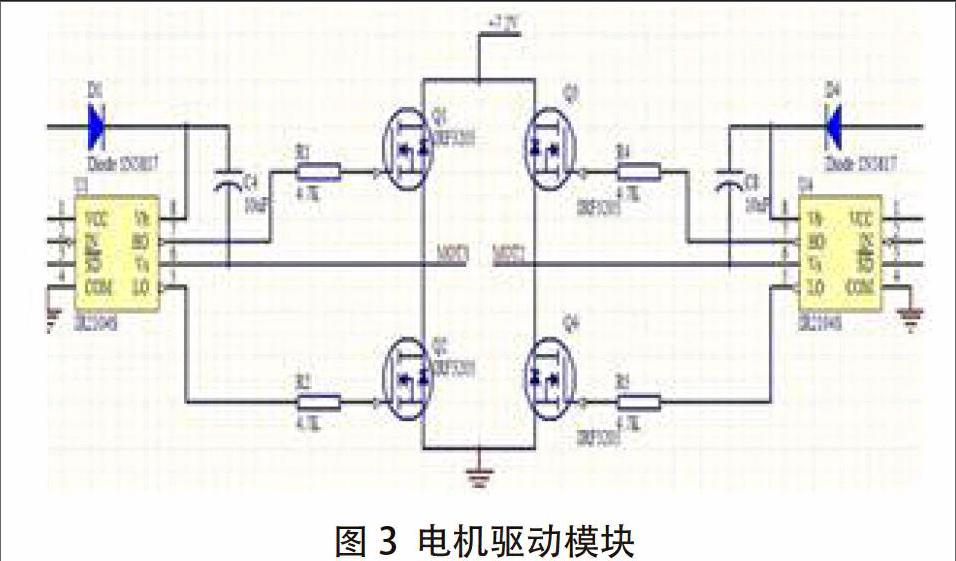
系统主要有车体直立模块、无线数据传输模块、喷洒模块、无线视频模块。车体直立模块主要包括角度测量模块、加速度测量模块、电机驱动模块和主控制芯片模块。无线传输数据模块主要发送控制车身各种指令,对车身进行操控。喷洒模块进行喷洒作业,而无线遥控模块方便操作人员进行道路的观察。
1.1 车身直立原理
卡尔曼滤波是采用信号与噪声的状态空间模型[1],利用前一时刻的估计值和现时刻的观测值来更新对状态变量的估计,求出现时刻的估计值。实质是由量测值重构系统的状态向量。……
登录APP查看全文
猜你喜欢
测控技术(2018年11期)2018-12-07 05:49:38
测控技术(2018年12期)2018-11-25 09:37:34
电测与仪表(2017年20期)2017-12-19 05:14:28
北京航空航天大学学报(2017年9期)2017-12-18 07:12:25
中国惯性技术学报(2017年1期)2017-06-09 08:15:14
电测与仪表(2016年21期)2016-04-11 12:42:44
电源技术(2016年9期)2016-02-27 09:05:39
江苏科技大学学报(自然科学版)(2015年4期)2015-12-17 12:42:50
电源技术(2015年1期)2015-08-22 11:16:28
电测与仪表(2015年24期)2015-04-09 12:04:36