基于K60的蓝牙小车机器人的运动控制
2017-05-23 22:14:35林钰旋陈森茂史春笑
中文信息
2017年4期
林钰旋+陈森茂+史春笑
摘 要:APP远程监控机器人是基于Android系统编写APP,通过手机APP发送指令,ARM接收指令,通过串口发送给蓝牙小车进行运动控制。本文主要介绍监控机器人系统中蓝牙小车运动控制部分,本设计以K60芯片为控制核心,采用IRF3205作为电机驱动的MOS管,配以蓝牙从机无线模块,实现小车的运动控制,同时具有自动避障等功能。
关键词:K60 蓝牙遥控 电机驱动
中图分类号:TP242 文献标识码:B 文章编号:1003-9082 (2017) 04-0216-03
一、引言
APP监控机器人在家庭、工厂、医护等需监视的场合发挥着重要的作用,它可以有效避免一些意外事故的发生。互联网、手机APP安卓系统的开发,使得人们通过手机就可以轻松控制机器人的移动。无线遥控实现方法包括蓝牙、红外、射频等几种,其中蓝牙技术具有一定优势,目前被广泛应用在信息家电方面,各种家电共用遥控,并在可组网与公众互联网中连接,共享有用信息。蓝牙技术实现无线遥控具有很高的市场价值及广阔的应用前景。本设计通过结合ARM开发板,利用无线通信及K60蓝牙处理、硬件测试,达到机器人实时监控、运动的目的。
二、系统硬件设计
1.总体方案设计
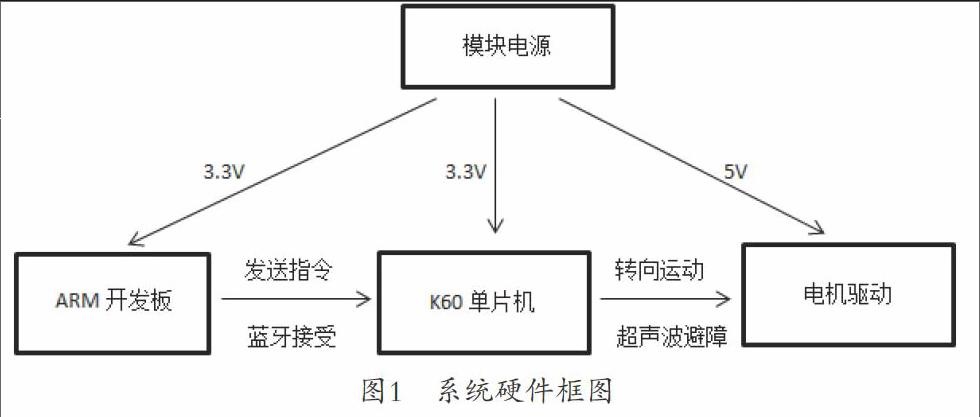
本系统以K60单片机为核心控制器,通过接在K60主板上的蓝牙从机接受来自ARM开发板的指令,传给K60让其做出相应处理,通过PWM调制频率,使电机驱动模块工作。利用H桥电机驱动电路,控制两个电机差速,从而改变轮子的转向,达到控制小车运动的目的。通过超声波避障模块使小车安全行驶。整个蓝牙小车模块通过一个模块电源供电,根据不同模块的工作需求,电源模块提供了3.3V、5V的电源。……
登录APP查看全文