基于惯性导航的人员定位系统研究
2017-06-13 12:31:58汪少初
山东工业技术
2017年11期
关键词:融合
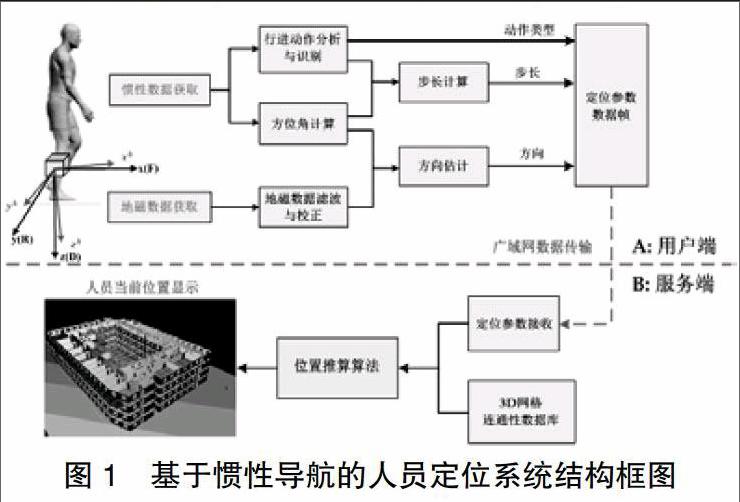
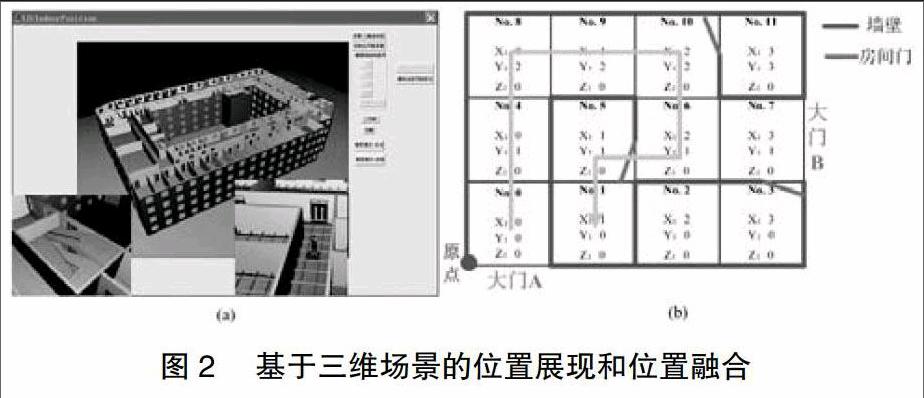
摘 要:分析了全球卫星导航系统(GNSS)、无线电定位和惯性导航定位各自的优劣势,提出基于惯性导航的人员定位系统设计。为减小系统随时间的累计误差,引入高精度地图和精细化三维模型等基于场景的位置融合算法,最大限度地从系统误差源等因素出发,提出相应的解决办法以提高定位精度。
关键词:惯性导航;定位;融合
DOI:10.16640/j.cnki.37-1222/t.2017.11.157
1 引言
近年来移动GIS的迅猛发展,人们对定位与导航的精度需求也在不断增长。公元十三世纪,中国人发明了指南针并以此穿越南中国海。1942年德国在V-2火箭上率先应用惯性导航系统,极大地刺激了精确定位的需求。无线电技术的高速发展使得定位所需的若干解算参数均可通过研究无线电波的传播特性得到,GNSS应运而生。
为了克服GNSS只能应用于空旷室外的劣势,基于UWB、Zigbee和RFID等低成本、低功耗、高精度的室内定位方案相继出现,并呈现出实时定位的发展趋势[1]。随着惯性测量单元(IMU)性价比不断提高,基于惯性导航的室内定位技术已成为研究热点。IMU与人体捷联,利用惯性导航原理计算行进的步长、电子罗盘搭配陀螺仪可实时测量每一步前进的方向,进而推算人员的位置。
基于无线电的室内定位方案,需要前期在定位所覆盖的区域内铺设一定密度的参考定位信标,成本与区域的面积成正比。惯性导航系统的设备体积小,不需要在定位覆盖的区域进行前期的安装和特征测量 [2],系统不受室内还是室外环境的限制,成本仅与目标的数量有关,非常适合大规模应用;……
登录APP查看全文
猜你喜欢
数学年刊A辑(中文版)(2022年4期)2022-02-16 08:17:34
今日农业(2021年19期)2022-01-12 06:16:36
中老年保健(2021年11期)2021-08-22 03:15:44
无线电通信技术(2021年4期)2021-07-13 08:58:28
无线电通信技术(2021年3期)2021-06-08 03:33:48
中学生数理化(高中版.高考数学)(2021年1期)2021-03-19 08:28:38
无线电工程(2020年11期)2020-10-29 01:25:46
现代出版(2020年3期)2020-06-20 07:10:34
福利中国(2015年4期)2015-01-03 08:03:38
流行色(2004年3期)2004-04-29 00:00:00