基于物联网的多移动机器人协作构图的研究
2017-09-03 10:57:36安徽理工大学施泽华
电子世界
2017年16期
安徽理工大学 施泽华
基于物联网的多移动机器人协作构图的研究
安徽理工大学 施泽华
针对单移动机器人构图效率低、完整性差,本文研究了基于物联网的多移动机器人协作构图的问题。首先,选用了具有更强鲁棒性的混合式控制结构,并利用基于RSSI的物联网定位技术,实现多移动机器人的实时定位。接着,采用了一种基于三角形动态分区的算法用于探测未知环境。实验结果表明该设计相较单移动机器人更高效、更完整。
移动机器人;物联网;三角形分区;协作构图
1 引言
近些年,随着智能移动机器人不断应用于各种复杂任务中,如路径规划、导航等。这就要它提前感知外界信息,即预先构图或者边执行任务边构图。而传统的单移动机器人构图的效率和完整性都不高,因此本文结合物联网RSSI技术,并采用混合式控制结构的设计,使多机器人间分布探索,集中建图。目前最新的多移动机器人协作构图算法有虚拟力探测算法、扩展卡尔曼滤波器的全局地图构建法[1]等,而本文采用的基于三角形动态分区的算法是另一种有效算法,能高效完整地探测未知环境。
2 控制结构
本文选用混合式控制结构,即机器人间分布探索,集中建图,如图1。它集合了集中式和分布式控制[2]的优点,鲁棒性更强。
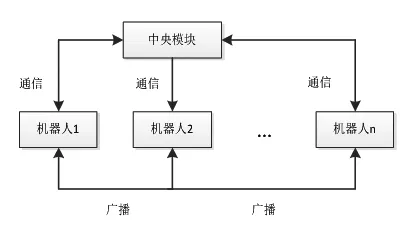
图1 多移动机器人组的混合式控制结构
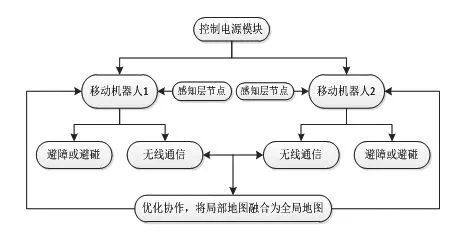
图2 协作构图流程
每个移动机器人独立探测自己的环境地图,同时机器人间可互相通信,告知各自位置信息并分享地图。……
登录APP查看全文
猜你喜欢
北京航空航天大学学报(2022年6期)2022-07-02 01:59:12
制造技术与机床(2017年3期)2017-06-23 08:11:21
中国科技博览(2016年2期)2016-04-25 20:32:39
小学生导刊(2016年34期)2016-04-11 00:49:44
电测与仪表(2015年5期)2015-04-09 11:30:52
民生周刊(2012年10期)2012-10-14 09:06:46