
磁导航叉车式AGV软件系统的设计
2017-10-19 09:23:44覃尚活林义忠杨中华邱永兵
装备制造技术
2017年8期
覃尚活,林义忠,杨中华,邱永兵
(1.广西大学机械工程学院,广西 南宁530004;2.广西农业机械研究院,广西 南宁530007)
磁导航叉车式AGV软件系统的设计
覃尚活1,林义忠1,杨中华2,邱永兵2
(1.广西大学机械工程学院,广西 南宁530004;2.广西农业机械研究院,广西 南宁530007)
本文简单介绍磁导航叉车式AGV的总体结构,重点分析AGV的软件系统。叉车式AGV有手动和自动两种控制模式,手动控制模式通过手动控制手柄来控制AGV,自动控制模式通过主控制器发送控制信号来控制AGV,自动控制模式需要编写复杂的自动控制程序,包括:AGV初始化程序、自动纠偏程序、叉货程序、分岔路段程序等。
叉车式AGV;磁导航;自动纠偏;叉货路径规划
0 引言
叉车式AGV作为一种自动导向物料搬运车,可以实现在无人驾驶的情况下,自动沿着预定的路线行驶,行驶过程中能自动避开障碍物或者自动停车报警,能有效过滤外部干扰,将货物运送到指定地点。AGV作为一种高度自动化的物流设备,一方面降低了工人的劳动强度,另一方面也降低了企业的生产成本。当前国内劳动力成本不断上升,自动化物流得到了越来越多的重视,在这样的大背景下叉车式AGV得到了广泛的应用。
1 磁导航叉车式AGV总体结构
磁导航叉车式AGV的总体布局如图1所示,主要由货叉、电瓶、驱动器和电机、手动控制手柄、控制柜等组成[1]。
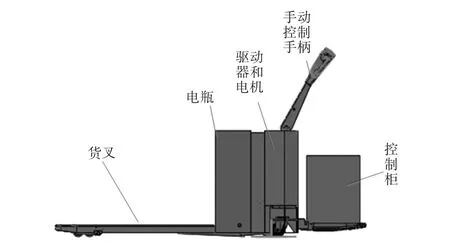
图1 AGV总体布局
叉车式AGV一般有两种底盘结构,一种是3轮底盘,另一种是5轮底盘,两种底盘结构都是采用驱动和转向集成一体的舵轮结构[2]。……
登录APP查看全文
猜你喜欢
鸭绿江(2021年35期)2021-04-19 12:24:18
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
人大建设(2019年12期)2019-05-21 02:55:44
电子制作(2018年11期)2018-08-04 03:25:42
瞭望东方周刊(2017年42期)2017-12-05 18:49:38
环球时报(2017-03-30)2017-03-30 06:44:45
海峡科技与产业(2016年3期)2016-05-17 04:32:12
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
中国卫生(2015年3期)2015-11-19 02:53:32
