
PID神经网络的非线性系统辨识与控制问题分析
2018-03-21 06:59:08孙振保许书娟广西城市职业学院
数码世界
2018年2期
孙振保 许书娟 广西城市职业学院
PID神经网络作为一种多层向前网络,它不仅具备逼近能力、非线性变换、并行计算等多种性能,还具备积分、微分、比例等动态特点,若把PID神经网络应用到非线性系统中,可通过对PID神经网络结构算法的不断优化,制定出一个可行性的PID神经网络控制方案,通过辨识和控制,达到比较理想的控制效果,改变工业等控制领域中传统控制方法不足之处。
1 PID神经网络系统辨识分析
2×3×1是PID神经网络的基本结构,如下所示:

图1 PID神经网络基本结构
由上图可知,PID神经网络基本结构中包含了若干个组成部分。包括输入层神经元、积分、微分、比例、微分函数等等。在PID神经网络基本结构中其上限限幅值和下线限幅值分别是+1和-1,主要采取反转算法学习方式。而从PID神经网络系统辨识角度来看,其是选择一个神经网络来逼近实际系统的过程。定义如下:

则说明,这个神经元组成的向前神经网络可以任意逼近任何连续函数。当向非线性系统中输入函数u(k)=0.6sin(2πk/50)+0.4sin(2πk/75)时,PID神经网络在学习20步、50步之后,被辨别对象将会输出相应的响应曲线。如下所示:

图2 PID神经网络学习20步后的被辨识对象响应曲线
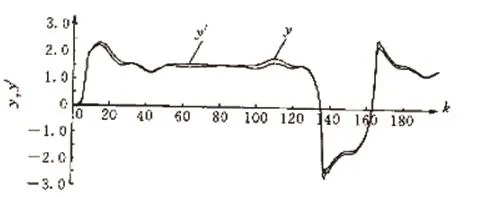
图3 PID神经网络学习50步后的被辨识对象响应曲线
由上述图例可知,经过PID神经网络短时间的学习,可更好的优化辨识过程,有效反馈被辨识系统性能。PID神经网络与BP网辨识效果相比,当BP网学习2000次以上时,才能达到PID神经网络辨识效果。因而,在工业等控制领域的非线性系统优化时,应强调对PID神经网络的运用,增强系统的整体辨识效果。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
中老年保健(2021年12期)2021-11-30 02:58:01
哲学评论(2021年2期)2021-08-22 01:53:34
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
中华诗词(2019年7期)2019-11-25 01:43:04
摄影之友(影像视觉)(2019年2期)2019-03-05 08:27:14
中华诗词(2018年11期)2018-03-26 06:41:34
家庭影院技术(2017年9期)2017-09-26 03:41:45
影视与戏剧评论(2016年0期)2016-11-23 05:26:01
