基于改进A*算法的无人机动态航迹规划
2018-04-13 08:15:30马立
现代导航
2018年1期
马立
(中国电子科技集团公司第二十研究所,西安 710068)
0 引言
无人机在未来战场上起着举足轻重的作用,而航路规划则是无人机的重中之重,它不仅保证无人机以合理的路线进行规避并打击从而提高无人机的作战效能,而且防止了无人机在协同条件下的碰撞从而保证无人机的安全性。航路规划是实现无人机自主飞行和任务执行的重要手段。在复杂的战场环境下,随着信息量和规划约束条件的增加,对算法的需求也越来越多样化。目前,对于航路规划的研究还集中在单机算法的研究,比如Voronoi图法[1],遗传算法[2],粒子群算法[3]等,对于单无人机的动态航路规划,研究还不够深入。实际环境中,面对突发威胁,无人机不得不改变原有线路重新规划,所以动态航路规划[4]更接近实际战场。
1 算法的选取
航路规划的算法很多,但每种算法都有各自的优缺点,如何选取算法也显得格外重要。遗传算法[2]不需要确定的模型,算法鲁棒性强,但对复杂的环境和航路不仅难以进行算法编码,而且搜索时间长;蚁群算法[5-6]具有正反馈,分布计算等优点,但算法初始信息素设定和信息素更新规则难以确定。
A*算法[7-9]是人工智能中的一种启发式搜索算法,它将实际代价看成两部分之和,即已经付出的代价和将要付出的代价,该代价函数可表示为式(1):
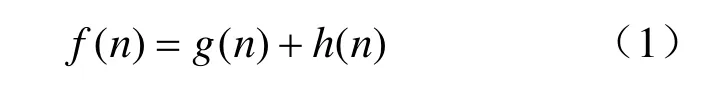
其中,n表示当前节点,g(n)和h(n)表示两个代价函数,本文表示为距离。设Spoint表示起点,Epoint表示目标点,则g(n)表示从Spoint到当前点n的路径代价;……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
公民与法治(2020年11期)2020-07-25 02:02:06
数学物理学报(2020年2期)2020-06-02 11:29:24
领导决策信息(2018年50期)2018-02-22 06:17:16
商周刊(2017年5期)2017-08-22 03:35:26
中国卫生(2016年2期)2016-11-12 13:22:16
华东科技(2016年10期)2016-11-11 06:17:41
光学精密工程(2016年6期)2016-11-07 09:07:19
中国工程咨询(2016年4期)2016-02-14 07:28:28
核科学与工程(2015年4期)2015-09-26 11:59:03