
计算机视觉结合无人机技术实现火控系统
2018-06-07 02:37:30李红燕
时代农机
2018年3期
关键词:系统
李红燕
(西北民族大学 电气工程学院,甘肃 兰州 730124)
飞行自动姿态控制技术在近几年有着突飞猛进的变化。国内的无人机行业起步于初级航模,随着对飞控算法的不断研究完善,消费级无人机做为一个引爆点,在2013年后从媒体和资本市场的宣传中彻底引爆,当拿着一架DJI Phantom3时,很难想象仅仅十年前还没有一架这样的飞行器飞在地球上,仅五年前这架飞行器上的绝大多数的技术难关还没有被攻克,仅一年前这架飞行器上的还没有智能跟随和智能识别兴趣点并确认环绕功能。一架无人飞行器浓缩了近二十年来,人类在系统控制论、空气动力学、机器智能算法和微电子集成芯片制造技术的智慧结晶。
1 四旋翼自动瞄准火控系统
四旋翼自动瞄准火控系统的结构架构图如图1所示。
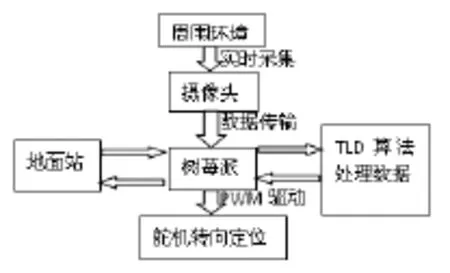
图1 四旋翼自动瞄准火控系统的结构架构图
采用ST公司生产的STM32F103RCT6作为飞控系统的主处理器。STM32系列基于装为高性能、低成本、低功耗的嵌入式应用而设计的ARM Cortex-M3内核。该芯片主要负责采集传感器检测到的姿态角速率、俯仰角速率、横滚角速率和偏航角速率、三轴的线加速度和航向信息并进行实时解算,同时接收来自火控系统部分的信号来实时调整飞行姿态和航向,根据检测到的飞行信息,结合既定的控制发难,计算控制量,通过无线通信模块与地面站进行数据采集和传输,实现接收控制命令改变飞行状态和下传飞行状态数据以及视频图像。
2 硬件与软件结合
2.1 硬件部分
(1)传感器模块。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
