
基于STC12C5A的双足机器人设计
2018-08-22 19:35:16陈长菊曾星陈忠
科学与财富
2018年20期
陈长菊 曾星 陈忠
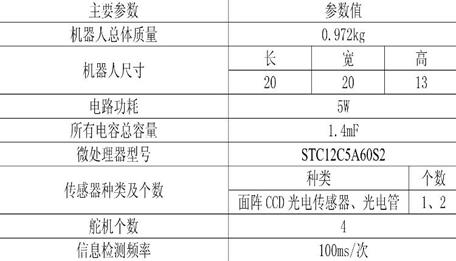
摘要:本文介绍了一种双足机器人设计方法,采用STC12C5A60S2单片机作为主控芯片。该系统由单片机最小系统、稳压驱动模块、舵机模块、传感器模块等模块构成,机器人通过面阵CCD光电传感器模块和光电开关采集数据,经过主控芯片处理数据来进行路况判断,由单片机调整pwm波占空比改变舵机的运动状态,从而达到控制机器人运动状态的目的。传感器的加入使系统具有良好的鲁棒性。通过光电管检测遇到的障碍物,然后进行转弯,避免撞上障碍物。
关键词:STC12;舵机;面阵;CCD;光电管
1 引言
随着社会的发展、生产力的提高,机器人与自动化技术越来越成为热门的研究领域。在机器人的移动方式中,如果选择步行,那么在运动过程中还要考虑机器人是否会跌倒,所以双足步行机器人几乎是最难设计的。本文接下来将会介绍一种简单的双足机器人设计,该机器人可以根据路况调整自己的运动方向、运动速度等。
2 系统方案论证
从控制器模块、舵机模块、电源模块、传感器模块和避障模块5个方面进行系统论证。
2.1 控制器模块的论证和选择
方案1:采用STC89C51作为系统控制器。它的技术成熟,成本低。STC89C51为八位单片机,数据转换速度慢,且实时性不好,难以实时实现复杂的控制算法,不利于高精度的控制。
方案2:采用Freescale最新一系列32为单片机,MKL26Z256VLL4具有丰富的外设资源和优异的处理性能。它由标准片上外围设备组成,Cortex-M0+内核,256KB的Flash存储器、32KB的RAM、两个异步串行通信接口、两……
登录APP查看全文
