
旋转加速度计式重力梯度仪动态测量适应性能试验与效果分析
2019-03-13 03:45:52李城锁
导航定位与授时
2019年2期
杨 晔,李 达,李城锁,高 巍
(天津航海仪器研究所,天津 300131)
0 引言
重力梯度仪是用于测量重力场梯度分布的精密设备,基于Bell Aerospace公司提出的旋转加速度计测量原理的重力梯度仪(后文中简称梯度仪)是迄今唯一实用的近地表动态测量重力梯度仪[1-3]。在飞机等运动平台上实现重力梯度测量,需采取减振和稳定平台等一系列工程化方法,降低载体的动力学干扰[4-6]。本文结合科研试验和实测数据来验证工程化方法的有效性,为实现动态条件下重力梯度的有效测量奠定基础。
1 动态测量误差机理
如图1所示,旋转加速度计式重力梯度仪基于加速度计位置差分测量原理,通过机械旋转的方式将重力梯度张量分量调制到系统旋转频率的二倍频处,加速度计输出与重力梯度张量分量之间的关系可表示为[7-8]:
(a1+a3)-(a2+a4)=2R(Γxx-Γyy)sin2ωt+
4RΓxycos2ωt
(1)
式中,a1、a2、a3、a4是4个加速度计的输出,R是加速度计检测质心到旋转中心的距离,Γxx、Γyy、Γxy是重力梯度张量分量,ω是旋转装置的旋转角速度。
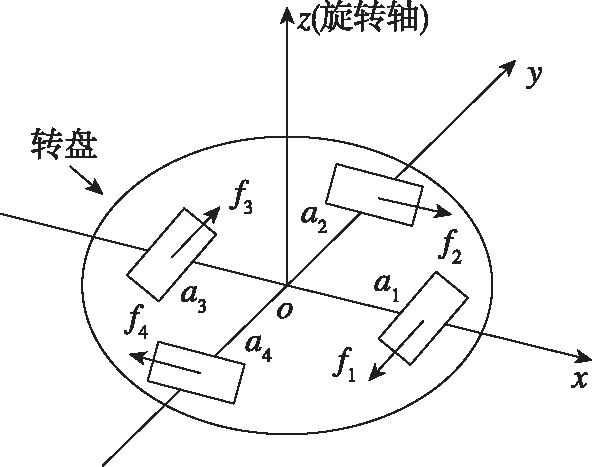
图1 旋转加速度计式重力梯度仪测量原理Fig.1 Measuring principle of gravity gradiometer with rotating accelerometer
1.1 载体线运动误差机理
在动态条件下,载体水平线运动对加速度计组合输出信号引起的牵连平动力干扰机理如下:
Aout(a0x,a0y)= [(K4-K2)a0y+(K1-K3)a0x]sinωt+
[(K4-K2)a0x-(K1-K3)a0y]cosωt
(2)
式中,Ki(i=1,2,3,4)是第i个加速度计的标度因数,a0x、a0y是载体东向、北向的线加速度。
Aout(a0z)=a0z[(Δβ1+Δβ3)-(Δβ2+Δβ4)]
(3)
式中,βi(i=1,2,3,4)是第i个加速度计敏感轴的垂向角度安装误差,a0z是载体的垂向加速度。
从式(2)、式(3)可以看出,线运动低频处分量与梯度仪对称安装的加速度计标度因数不一致误差或敏感轴俯仰角误差相耦合,汇入重力梯度信号形成测量误差。……
登录APP查看全文
猜你喜欢
科学大众(2023年17期)2023-10-26 07:39:14
鸭绿江(2021年35期)2021-04-19 12:24:18
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
天天爱科学(2020年6期)2020-09-10 07:22:44
电子制作(2018年11期)2018-08-04 03:25:42
数学物理学报(2017年6期)2018-01-22 02:26:40
少儿科学周刊·儿童版(2016年1期)2016-03-14 03:52:21
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
计算物理(2014年2期)2014-03-11 17:01:44
