基于红外反射式光电传感器阵列的智能循迹车设计
2019-09-13 03:13:16朱春华李方伟
通信电源技术
2019年8期
关键词:设计
朱春华,李方伟
(河南工业大学信息科学与工程学院,河南 郑州450001)
0 引 言
智能循迹车又叫做轮式机器人,是一个集环境感知、规划决策、自动行驶等功能于一体的综合系统,已广泛应用于科学探索、工业生产等领域。智能循迹车以蓄电池为动力,以单片机组成的嵌入机式控制系统为核心,以光电传感器和电磁传感器为导航检测设备,可以完成固定路线自主驾驶[1-4]。一般方案为4个红外反射式光电传感器采集数据并做出简单控制,而少量信息量导致寻迹车的性能有限且提升的空间极小。本文为提高智能循迹车性能提出了一种研究方向,通过创新硬件和软件算法提高获取信息量,大大提高了智能循迹车的智能化程度和综合性能。
1 系统硬件设计
1.1 系统结构
系统结构如图1所示,包括电源模块、传感器模块、主控模块、驱动模块及执行机构模块。其中主控模块集成有无线通信模块、蓝牙模块。具体工作过程为:电源模块为系统供电,传感器模块将检测到的轨道信息传给主控模块处理,主控执行算法,通过驱动电路驱动执行机构做出动作。本文小车实物如图2所示。
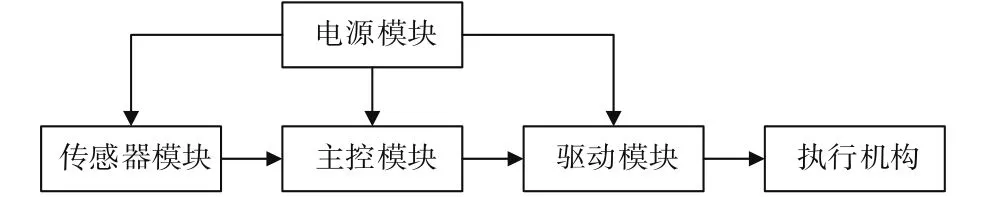
图1 系统结构图

图2 本文小车实物图
1.2 传感器模块
用于轨道信息检测的传感器模块采用4×8的光电传感器阵列,光电传感器采用TCRT5000型红外反射式光电传感器。该传感器是一种一体化反射型光电传感器,其发射器是一个红外发光二极管,接收器是一个高灵敏度的光电三极管[5]。接收器的阻值对光线强度变化极为敏感,当接收到的红外光线很弱时,其阻值可达几百千欧;……
登录APP查看全文
猜你喜欢
河北画报(2020年8期)2020-10-27 02:54:06
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
电子制作(2019年19期)2019-11-23 08:41:36
电子制作(2019年15期)2019-08-27 01:11:50
电子制作(2019年7期)2019-04-25 13:18:16
艺术启蒙(2018年7期)2018-08-23 09:14:18
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
商周刊(2017年26期)2017-04-25 08:13:04