基于信息融合的机器人环境建模
2019-10-21 08:00:32黄尚锋
天工
2019年6期
黄尚锋
[摘 要]机器人工作环境对机器人的准确移动有着十分重要的意义。机器人的环境建模对实现机器人自主性起到基础性作用。
[关键词]环境建模;机器人;工作环境
一、环境建模的分类
机器人的工作环境错综复杂,因此构建机器人工作环境十分必要。当今在环境建模领域,已经诞生出多种理论方法来探究周边工作环境。Bücken等人创造出栅格地图法、拓扑图法、利用外界传感器反馈的信息表示环境等方法。
二、多传感器环境建模
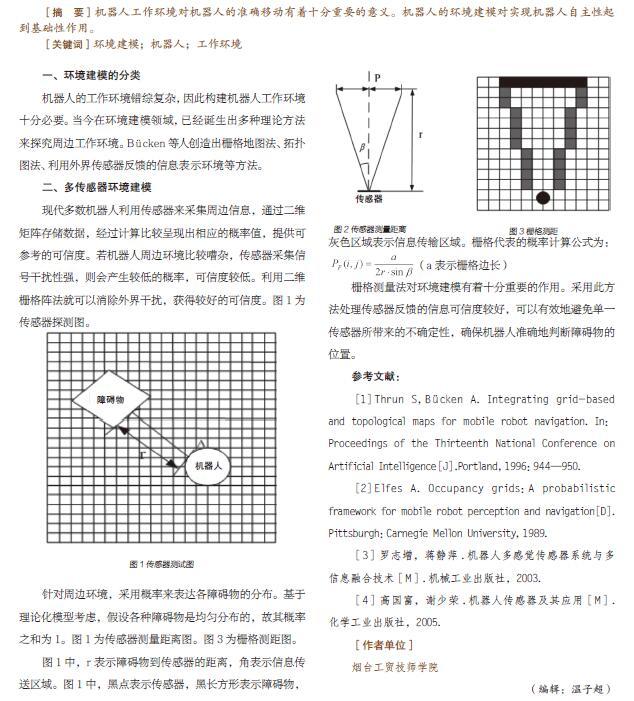
现代多数机器人利用传感器来采集周边信息,通过二维矩阵存储数据,经过计算比较呈现出相应的概率值,提供可参考的可信度。若机器人周边环境比较嘈杂,传感器采集信号干扰性强,则会产生较低的概率,可信度较低。利用二维栅格阵法就可以消除外界干扰,获得较好的可信度。图1为传感器探测图。
针对周边环境,采用概率来表达各障碍物的分布。基于理论化模型考虑,假设各种障碍物是均匀分布的,故其概率之和为1。图1为传感器测量距离图。图3为栅格测距图。
图1中,r表示障碍物到传感器的距离,角表示信息传送区域。图1中,黑点表示传感器,黑长方形表示障碍物,灰色区域表示信息传输区域。栅格代表的概率計算公式为:(a表示栅格边长)
栅格测量法对环境建模有着十分重要的作用。采用此方法处理传感器反馈的信息可信度较好,可以有效地避免单一传感器所带来的不确定性,确保机器人准确地判断障碍物的位置。……
登录APP查看全文