基于STM32F407的巡防智能小车设计
2019-10-21 09:16:19李萌于洋
科技风
2019年20期
李萌 于洋
摘 要:应用STM32F407微控制器平台设计一款智能小车,结合红外线检测技术与超声波检测技术,使小车能够绕高台阵地四周行走,且到边缘自动转向,自动检测入侵障碍物,当检测到障碍物时,进行报警并攻击移动进攻障碍物,因具备巡逻和防御功能可承担“守门员”的任务。
关键词:微控制器;红外检测技术;超声波检测技术
Abstract:Using STM32F407 microcontroller platform to design a smart car,combined with infrared detection technology and ultrasonic detection technology,enables the car to walk around the high-position,and automatically change direction when reaching the edge,automatically detect the intrusion obstacles,Alarm and attack the mobile offensive obstacles when an obstacle is detected,can take on the task of "goalkeeper" because of the patrol and defense function.
Key words:Microcontroller;infrared detection technology;ultrasonic detection technology
現阶段的智能小车“巡防”,在有白线或黑线路径时,多采用循迹方式,利用传感器对黑白线进行识别,从而沿预定轨迹进行“巡视”。设计方式也多以轮式四轮小车为主,也可用红外线进行障碍物检测。
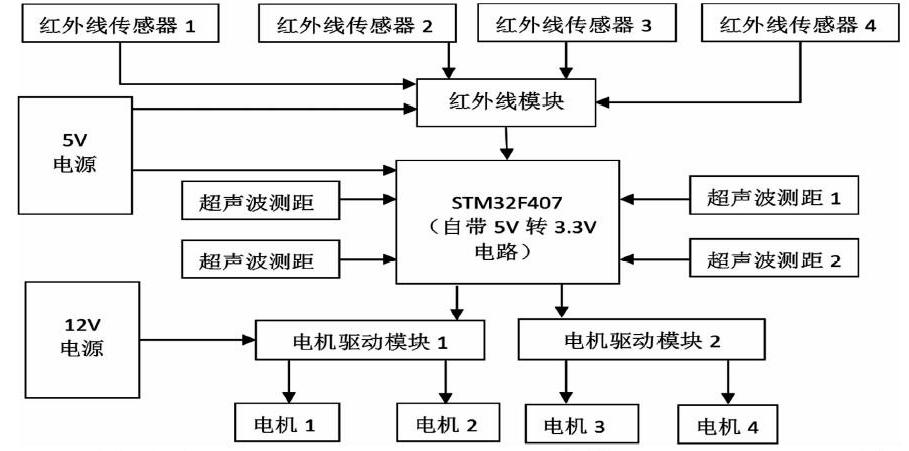
本文针对形状规则的高地,设计了一款智能小车,小车车体为方形,车轮采用全向轮,在硬件结构的基础上选用STM32F407为主要控制核心部件,配合电机控制板、红外传感器、超声波传感器等元件,可实现运行速度、红外传感器的安装位置及检测精度、超声波传感器测量报警距离等可调的控制要求,使其适用在多种高地场合,实现其自动巡查、报警、防御等功能。
1 硬件结构设计
将整车分为行走系统、机械系统和控制系统几大部分进行设计。整车形状为方形,在车架体四个方向各装一个全向轮,能够在两个垂直的方向切换行走。通过电机实现转向和行走,车体四个方向每一侧各安装一个超声波传感器,检测到障碍物后,停止巡查,采用防御支架进行旋转或撞击,未检测到障碍物时可保持循环行走。
行走系统由全向轮和连轴器及电机组成,构成了一个完整的行走单元。……
登录APP查看全文