基于变论域方法的拖拉机电液转向系统控制研究
2020-04-16 12:55:39李忠利乔冬冬邹会勉
江苏农业科学
2020年4期
李忠利 乔冬冬 邹会勉

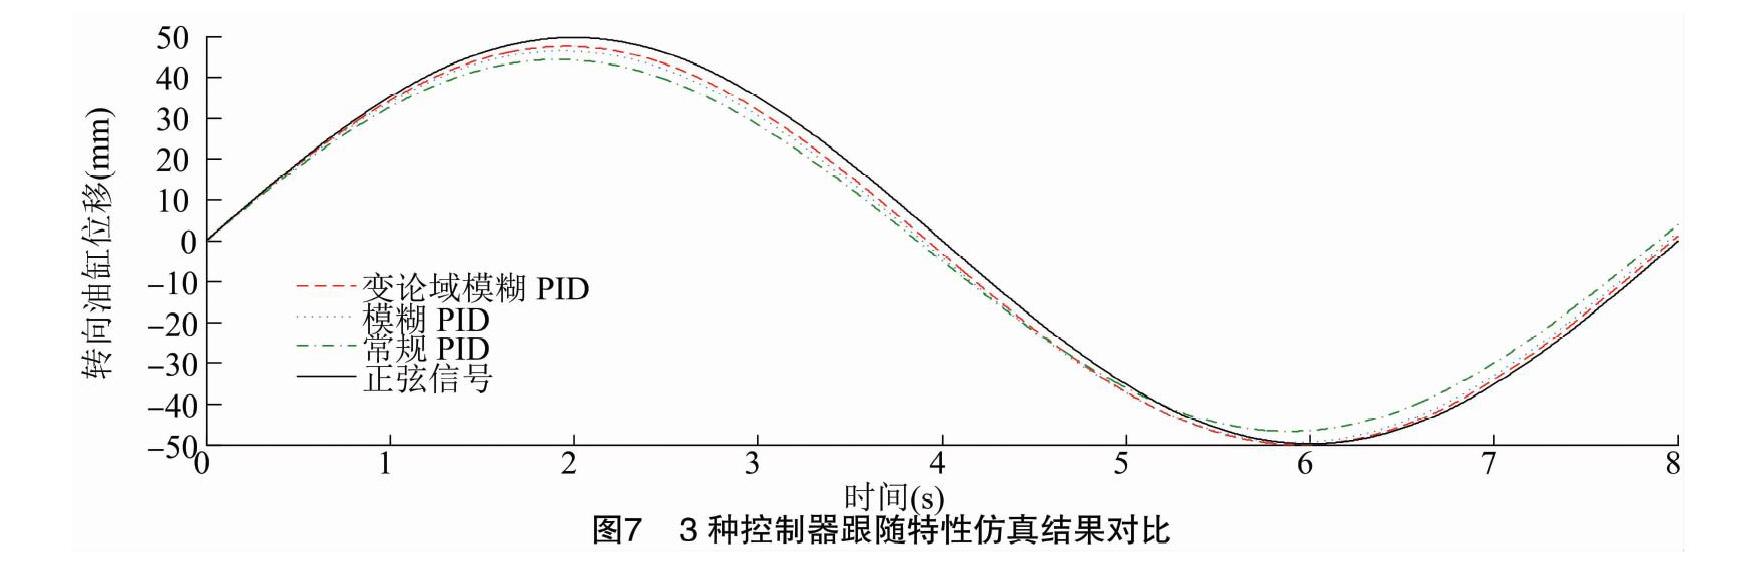
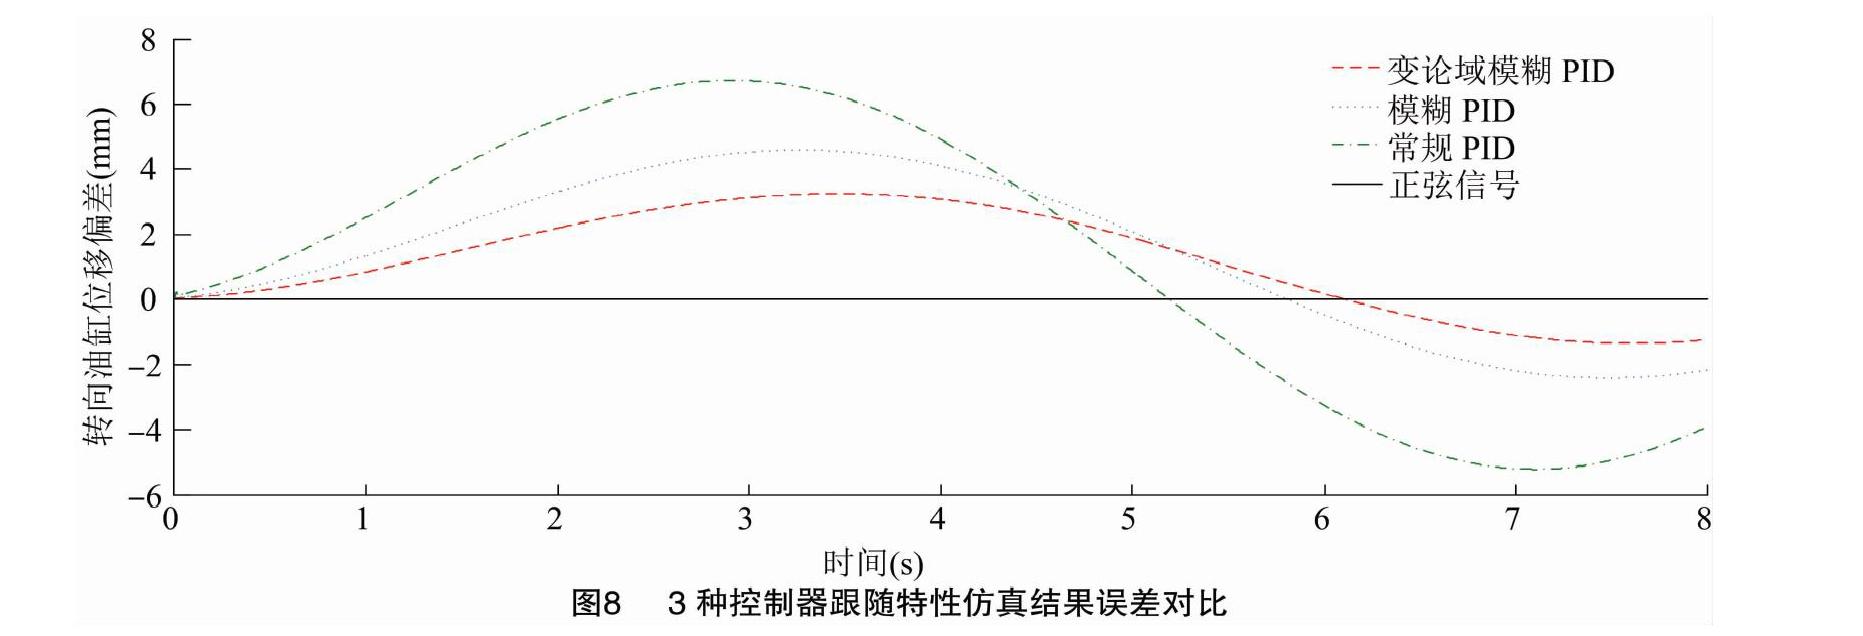
摘要:针对拖拉机转向系统在工作过程中存在的转向沉重、灵敏度低及控制精度差的问题,考虑到全液压系统存在的结构复杂、非线性、模型参数无法确定等特性,结合近年来发展较快的线控转向及电液控制技术,基于模糊控制及变论域的思想,提出一种不依赖精确数学模型的电液转向系统变论域模糊控制方法,设计电液转向系统控制规则和自适应转向系统控制器。在SIMULINK仿真环境中分别搭建基于常规比例积分微分(PID)、模糊PID及变论域模糊PID的转向控制系统模型,结合拖拉机转向系统的工作特性,分别进行转向系统的跟随特性仿真试验及方向盘固定转角仿真试验。仿真结果表明,与传统的常规比例积分微分(PID)控制方法相比,所提出的控制方法和设计的控制器在拖拉机转向系统中具有较优的跟随特性和较强的调节性、稳定性。
关键词:拖拉机;电液转向;变论域;PID控制;模糊控制;仿真分析
中图分类号:S219.032.3 文献标志码: A
文章编号:1002-1302(2020)04-0203-06
收稿日期:2019-01-20
基金项目:国家重点研发计划(编号:2016YFD070100-2)。
作者简介:李忠利(1969—),男,山东潍坊人,副教授,硕士研究生导师,研究方向为汽车电子控制。E-mail:lylzl69@163.com。
通信作者:喬冬冬,硕士,研究方向为电子控制技术。E-mail:mr_qiaodong@163.com。
转向系统作为拖拉机的重要组成部分之一,其性能的好坏直接关系到作业的效率、可靠性及安全性等。目前,大部分拖拉机采用全液压系统控制其执行机构工作,其在工作过程中通过控制液压执行机构克服转向轮与地面间的摩擦力完成拖拉机的正常转向。……
登录APP查看全文