隧道巡检机器人通信系统设计
2020-06-22 13:23:17闫诗玥郭阳宽
数字技术与应用
2020年4期
关键词:网络通信
闫诗玥 郭阳宽
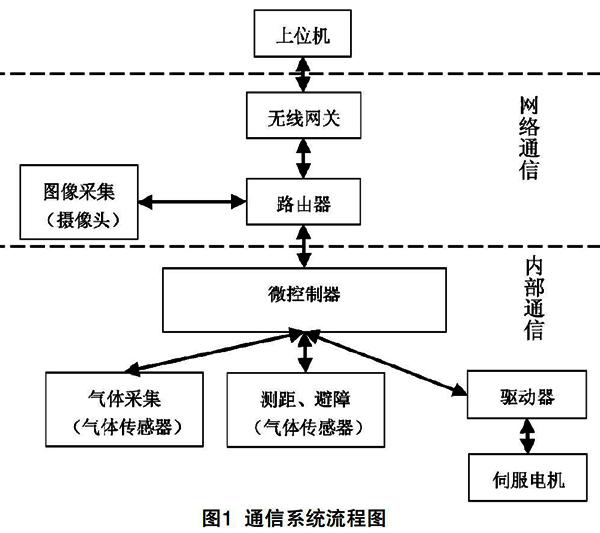
摘要:针对隧道巡检机器人巡检过程中环境密闭、强磁干扰、长距离传输、信号延迟、通信不稳定等问题设计了隧道巡检机器人通信系统,分别从网络通信及内部通信两方面设计了基于Labview的软件控制的网桥通信、以太网络通信与串口通信结合的隧道巡检机器人通信系统。有效解决了隧道巡检环境干扰问题,使通信更加快速,信号更加稳定,保障了隧道巡检机器人巡检过程信息交互的稳定与可靠。
关键词:隧道巡检机器人;通信系统;网络通信
中图分类号:TP242 文献标识码:A 文章编号:1007-9416(2020)04-0000-00
0 引言
随着经济的发展,电缆发生故障引发的事故的几率也在相应地增加,为了保障电力电缆在地下隧道内的稳定安全运行,隧道巡检机器人孕育而生[2]。隧道巡检机器人具有可长时间不间断工作,保证了巡检过程中的实时可靠性,复杂环境中适用性等。隧道巡检机器人在进行巡检时需要与外界搭建可靠的通信,由于隧道区域空间狭小,存在拐角和岔口,加上内部有大量的电力电缆,构成了一种闭域空间环境,这些都将给隧道巡检机器人的通信带来严重困难,因此有必要对隧道巡检机器人的通信系统进行设计[1]。
1 通信系统整体设计
通信系统分为网络通信和内部通信,其中网络通信为了避免因直角弯产生的信号延迟等问题,主要由两个部分组成分别为有线、无线传输[3]。有线传输部分与信号中继相连接,被放入井下的隧道巡检机器人携带中继模块。……
登录APP查看全文
猜你喜欢
数字通信世界(2022年8期)2022-09-26 07:28:54
舰船科学技术(2022年6期)2022-04-19 11:02:04
电子制作(2019年15期)2019-08-27 01:11:48
测控技术(2018年7期)2018-12-09 08:57:54
电子测试(2018年14期)2018-09-26 06:05:06
电子制作(2018年10期)2018-08-04 03:24:46
通信电源技术(2018年3期)2018-06-26 06:33:46
电子制作(2018年1期)2018-04-04 01:48:30
电子制作(2017年17期)2017-12-18 06:41:06
电子测试(2017年23期)2017-04-04 05:07:12