
视觉SLAM特征与提取算法综述
2020-08-06 15:01:03郑泰皓方子彬
计算机时代
2020年7期
郑泰皓 方子彬
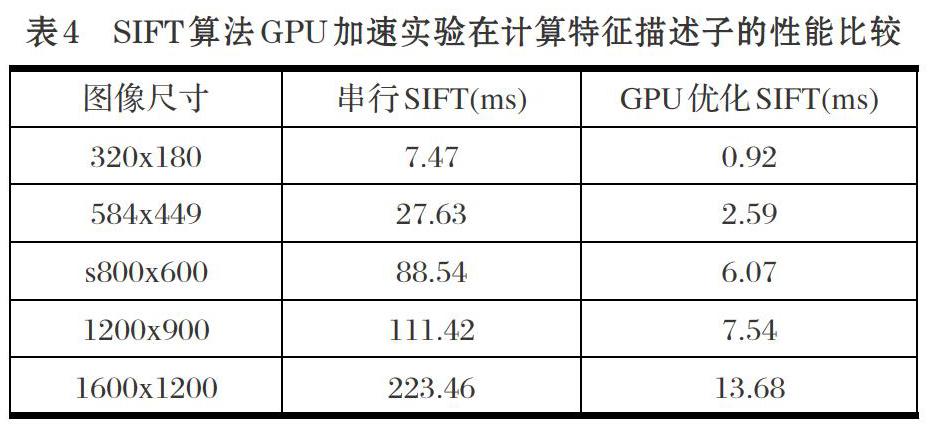
摘要:为了使机器人在陌生环境中能够通过传感器对环境进行探测,并在对自身定位的同时得到周围环境的三维重建地图,视觉SLAM(Simultaneous Localization and Mapping),即时定位与地图构建应运而生。文章对视觉SLAM方法与特征匹配SIFT算法进行了论述与提取效率分析。SIFT算法包含大量单指令多数据流模式的密集型计算,使用CPU+GPU混合异构加速平台在理论上能有效提高其执行性能。通过对国内外学者在GPU并行加速领域研究成果的分析,针
GPU加速SIFT算法展开了分析与展望。
关键词:视觉SLAM;自身定位;特征匹配;SIFT算法;GPU加速
中图分类号:TP391 文献标识码:A 文章编号:1006-8228(2020)07-16-06
0引言
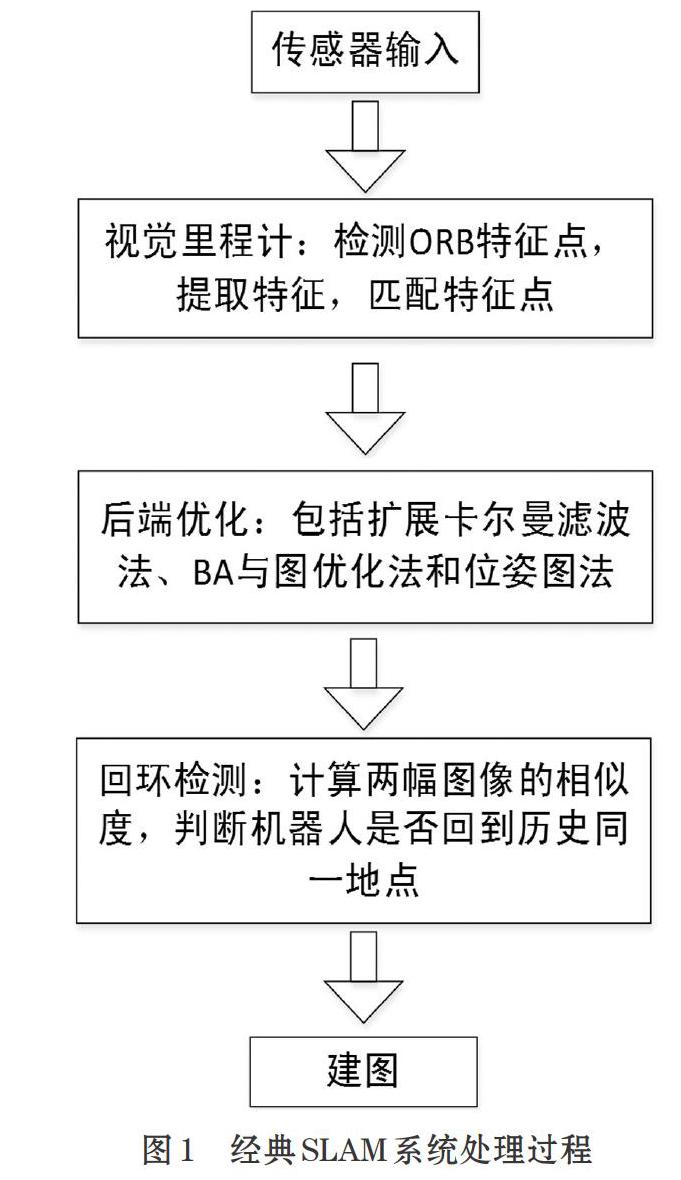
SLAM(Simultaneous Localization and Mapping)系统指的是在给定的环境中利用传感器进行探测,基本任务是确定自身的位置同时绘制环境地图,也叫做“同时定位与地图创建”系统。SLAM技术通常是指将携带相机传感器的移动机器人放置在一个未曾探索过的给定的一个环境中,利用其传感器的特性,捕获周围环境图像信息,从而对周围环境进行观测感知,目的是为了确定当前系统的位姿和运动过程产生的轨迹,來进行自身的定位导航,并同时构建出增量式地图的一种技术,最常用在移动机器人领域。
相机传感器有着小巧的体积、低廉的成本和大幅缩小的重量,存储的图像信息同时也更为丰富,所以以相机作为外部传感器的SLAM得到了快速的发展,这样的SLAM被称为视觉SLAM。而SIFT(scaleInvariant Feature Transform)算法也称作尺度不变特征变换算法,是视觉SLAM中最基础最经典也是最重要的算法。……
登录APP查看全文
