
基于STM32智能物流分拣机器人设计
2020-08-19 06:47:29顾鹏飞于朋程张金生主浩唐蕾杨玲玲杨永杰
电脑知识与技术
2020年19期
关键词:物流
顾鹏飞 于朋程 张金生 主浩 唐蕾 杨玲玲 杨永杰
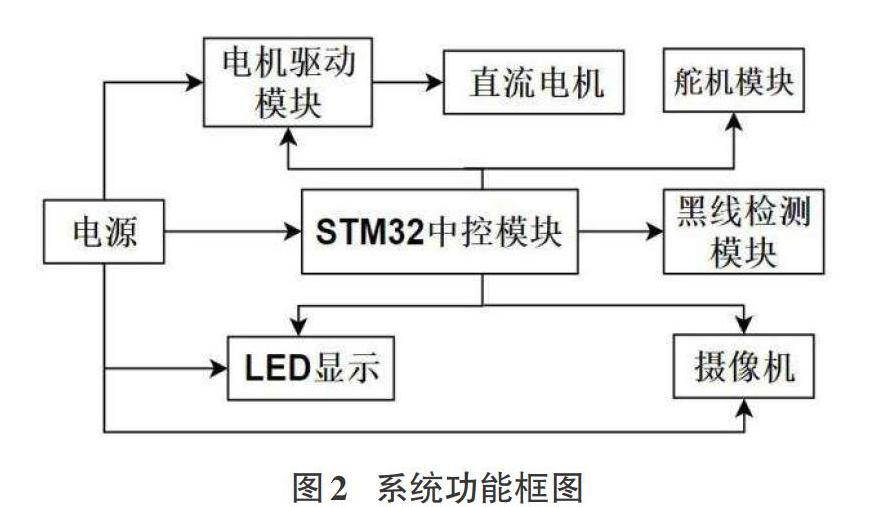
摘要:本文采用STM32为智能物流分拣机器人主控芯片,该系统由车轮、电机、驱动、主控板、循迹模块、舵机、OLED显示屏、机械臂、爪子等部件组成,摄像头由wife模块进行信号采集控制识别功能,物料识别抓取功能等。本设计可塑性高,智能程度高,实用性强,能够很好地从根本上解决人工的分拣工作效率低,成本高,容错率低的问题。
关键词:STM32;分拣;搬运;机器人;物流
中图分类号:TP24 文献标识码:A
文章编号:1009-3044(2020)19-0168-02
开放科学(资源服务)标识码(0SID):
1 引言
在现代工业生产和作业中,机器人在有效提高产品生产企业的劳动生产率、产品质量与降低生产成本和生产效率等方面起到重要的作用和意义。随着现代计算机网络技术的发展和信息社会技术时代的进步,智能工业机器人的物流技术研究和其应用逐渐成为社会广泛关注的热点,并且在经济社会的各个领域中广泛使用。现如今我国物流和工业生产发展迅速,机器人在物流技术的应用程度逐渐成为企业之间竞争的重要因素之一。同时,这项技术也决定了相关企业的未来,
2 智能分拣物流机器人
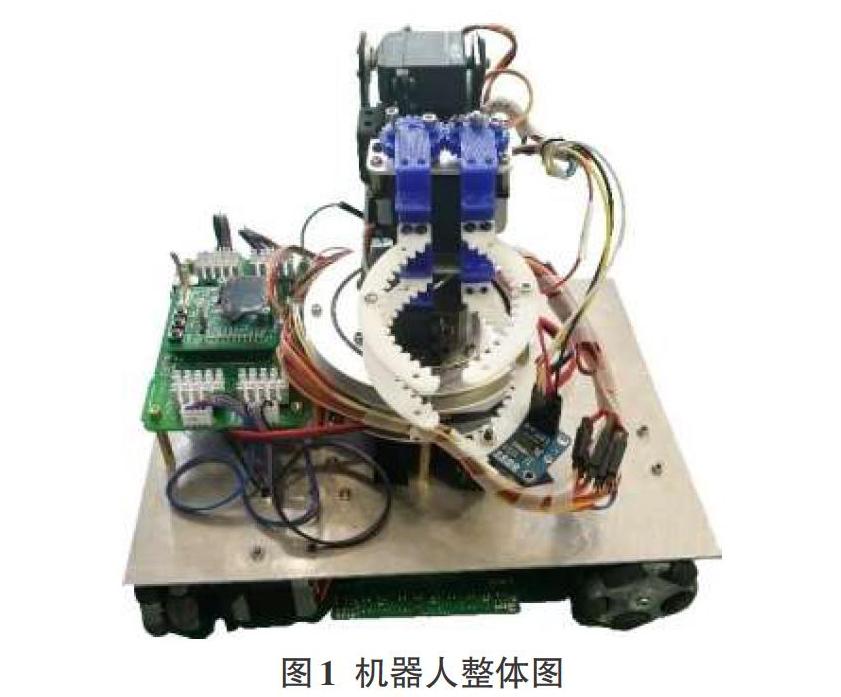
本文以轮式机器人理论为出发点,涉及广泛,参考相关研究资料,分析现如今所应用在物流机器人上的技术研究现况以及在此方向上所存在的问题。在此基础上,运用三维建模、嵌入式控制、图像处理、软件设计等工程技术搭建与实现智能物流机器人平台。该机器入主要由车轮、电机、底板、传感器、驱动、主控板、舵机、颜色传感器、OLED显示屏、机械臂和爪子组成如图1所示。……
登录APP查看全文
猜你喜欢
物流技术与应用(2021年11期)2021-12-27 05:17:08
物流技术与应用(2020年11期)2020-03-11 03:11:36
物流技术与应用(2020年10期)2020-03-10 06:06:12
物流技术与应用(2019年8期)2019-09-04 03:29:56
汽车观察(2018年12期)2018-12-26 01:05:44
现代企业文化(2018年13期)2018-06-09 08:22:26
消费导刊(2018年8期)2018-05-25 13:20:16
中国公路(2017年6期)2017-07-25 09:13:58
大陆桥视野(2015年17期)2015-12-15 10:07:32
现代企业(2015年2期)2015-02-28 18:45:09
