基于西门子S7-200SMART的SINAMICSV90位置控制应用
2020-08-21 09:09:32翟雳
数字技术与应用
2020年7期
翟雳
摘要:为了探究如何更方便、准确地实现位置控制,确保其位置控制的精度, 本文探讨了基于西门子S7-200 SMART系列PLC和SINAMICS V90伺服系统的位置控制方法。通过介绍系统软硬件构成及其特点,详细论述了PLC系统通过外部脉冲位置控制模式控制伺服电机,以实现相对运动的过程。
关键词:S7-200 SMART;SINAMICS V90;位置控制
中图分类号:TP273 文献标识码:A 文章编号:1007-9416(2020)07-0001-02
随着自动化水平的不断提高,越来越多的工业控制场合需要精确的位置控制。因此,如何更方便、更准确地实现位置控制是工业控制领域内的一个重要问题。位置控制的精确性主要取决于伺服驱动器和运动控制器的精度。
1 SINAMICS V90伺服驱动简介
西门子SINAMICS V90是2013年推出的小型、高效便捷的标准运动控制伺服驱动系统,配合使用SIMOTICS S-1FL6伺服电机。
SINAMICS V90伺服驱动支持九种控制模式,包括四种基本控制模式(外部脉冲位置控制模式、内部设定值位置控制模式、速度控制模式、转矩控制模式)和五种复合控制模式。
2 西门子S7-200 SMART实现对SINAMICS V90的位置控制方法
2.1 主要设备
西门子S7-200 SMART ST20型PLC,SINAMICS V90伺服驱动器,SIMOTICS S-1FL6伺服电机。
2.2 系统构成
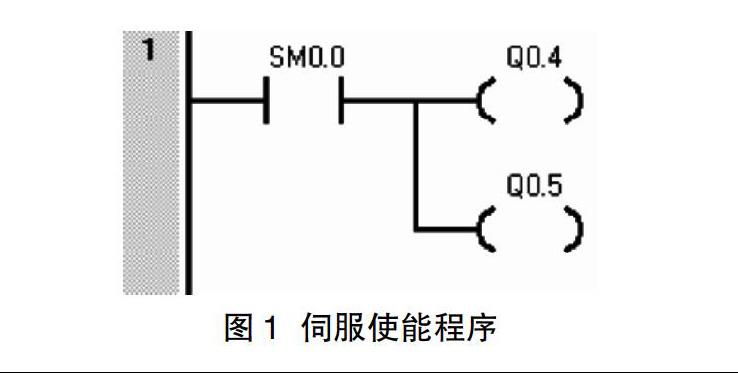
SINAMICS V90伺服驱动器与PLC连接起来,Q0.1与PTIA_24P相连,Q0.2与PTIB_24P相连,Q0.4与EMGS相连,Q0.5与SON相连,Q0.6与RESET相连,SINAMICS V90伺服驱动器与SIMOTICS S-1FL6伺服电机连接。
2.3 控制程序的设计要求
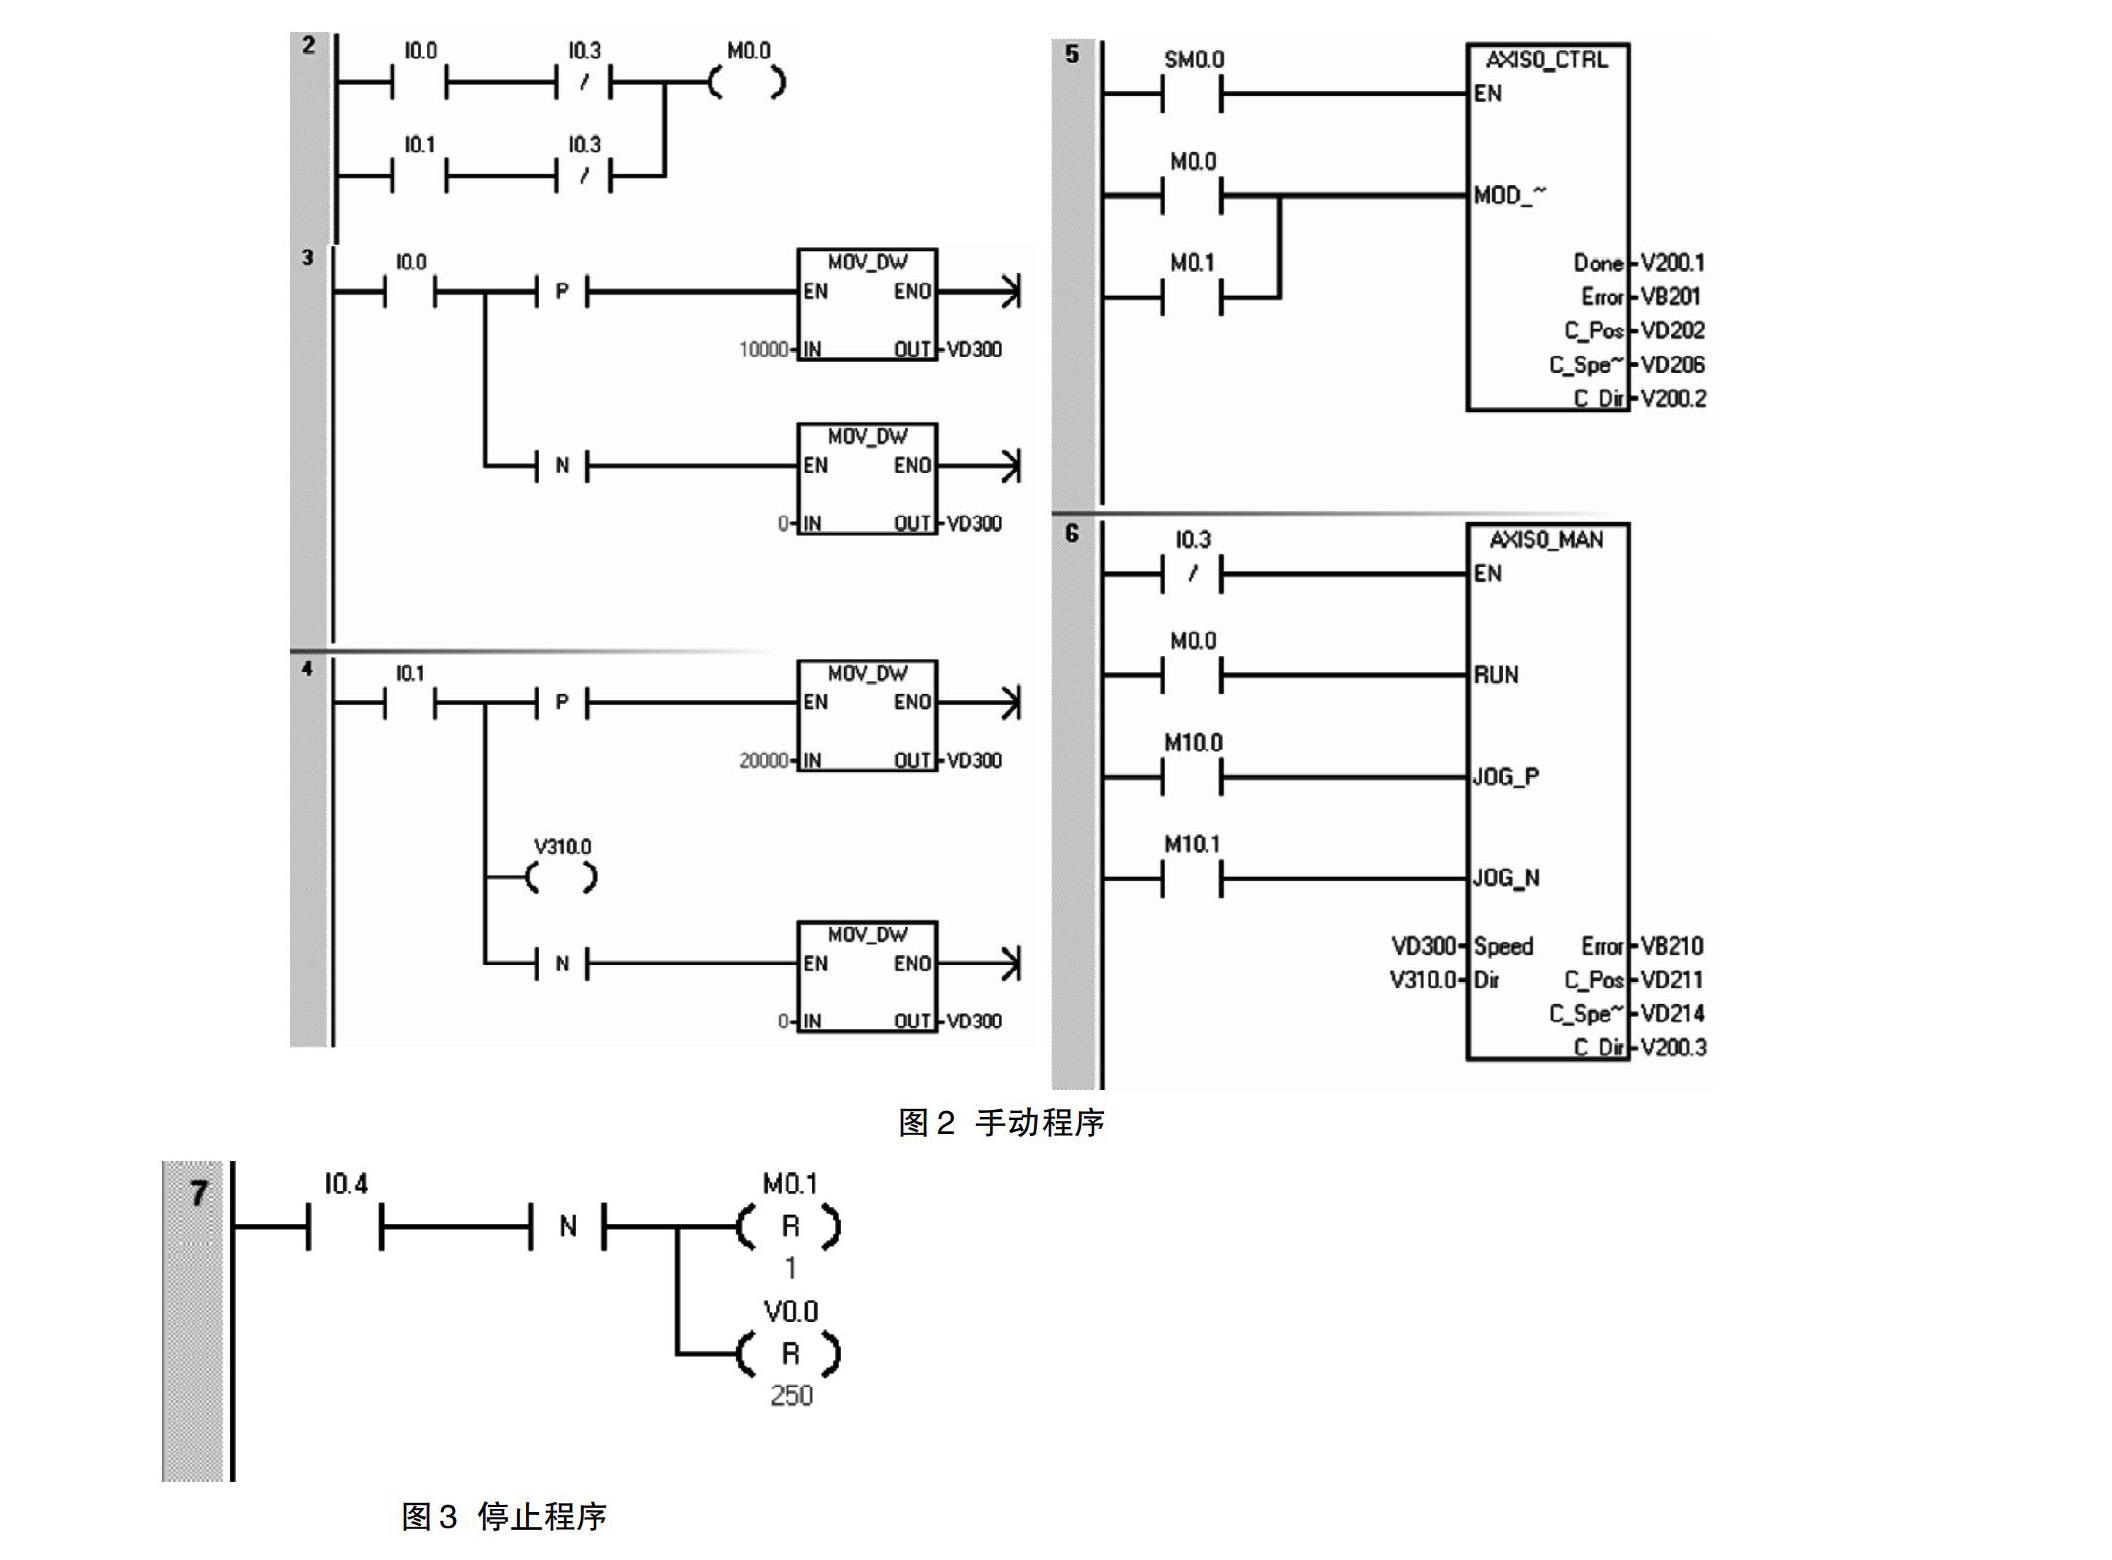
现对上述系统提出控制要求:伺服电动机驱动滚珠丝杆,滚珠丝杆螺距为6mm,机械减速比为1,脉冲当量为1um/p,伺服电机带增量编码器分辨率为10000。当手自动转换开关SA1打到左边,执行手动模式。手动模式下,按住按钮SB1,电机以100r/min正转,按住按钮SB2,电机以200r/min反转。
2.4 SINAMICS V90伺……
登录APP查看全文
猜你喜欢
少先队活动(2021年4期)2021-07-23 01:46:22
鸭绿江(2021年35期)2021-04-19 12:24:18
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
摄影之友(影像视觉)(2019年3期)2019-03-30 01:36:50
中国生殖健康(2019年3期)2019-02-01 06:12:26
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
沈阳医学院学报(2015年1期)2015-12-27 13:44:40
医学教育管理(2015年3期)2015-12-01 06:43:16
海军航空大学学报(2015年3期)2015-11-11 17:20:00
中国舰船研究(2014年5期)2014-05-14 06:43:09