
某系列重卡驾驶室产能提升及生产方式创新
2020-10-28 01:36:44杨京
汽车实用技术
2020年18期
关键词:优化
杨京
摘 要:文章论述了通过对生产线体的智能化改造 包括举升式往复输送线及8台德国KUKA点焊机器人的创新改造 使线体生产效率提升22.2% 将原建成的生产线产能水平提升至行业同类型生产线领先水平。
关键字:产能提升;生产线体;智能改造
中图分类号:U463.8 文献标识码:A 文章编号:1671-7988(2020)18-173-02
Abstract: Through the intelligent transformation of the production line body, including the lifting reciprocating conveyor and the innovation of 8 German KUKA spot welding robots, the production efficiency of the transformed line body was increased by 22.2%, the original built production line capacity improve to the same type of production lines leading level.
Keywords: Production capacity promotion; Production line body; Intelligent transformation
CLC NO.: U463.8 Document Code: A Article ID: 1671-7988(2020)18-173-02
引言
陜重汽某系列驾驶室主焊线建设时设计节拍为国内标杆线水平 投入生产5年后 由于市场销售火爆 一天接单辆超出生产线日量产总数 导致产品无法满足正常交付 直接影响销售业绩及重卡市场份额占领。通过自主改进 对驾驶室总成生产线进行节拍提升改造及生产方式创新。
1 重卡生产线体布局及构成
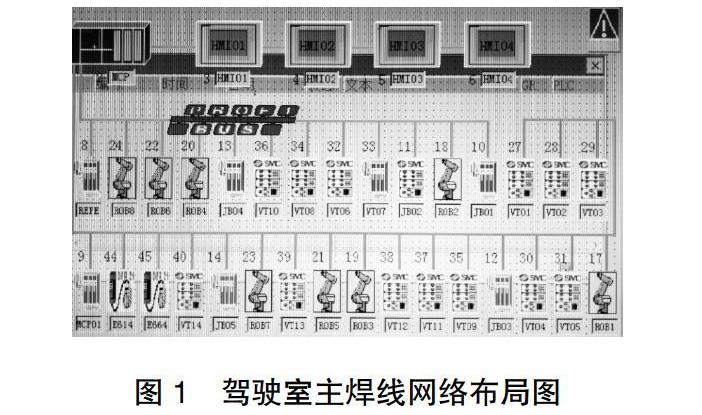
该驾驶室生产线系统采用西门子S7-300系列PLC作为整个系统的控制中枢 采用基于PROFIBUS-DP现场总线的分层控制架构 构成主从式结构 由ELCO分布式I/O、SEW变频器、KUKA机器人和SMC阀岛模块等组成。
2 产能提升及智能改进措施
该驾驶室主焊线由十三个工位组成 顶盖由顶盖生产线进行生产 其他分总成由人工进行焊接 所有分总成利用自行小车输送线运输到装焊线进行焊接。针对生产线体产能瓶颈 对举升式往复输送线及8台德国KUKA点焊机器人、分总成瓶颈重新进行智能改造。主要改善点有以下4方面。
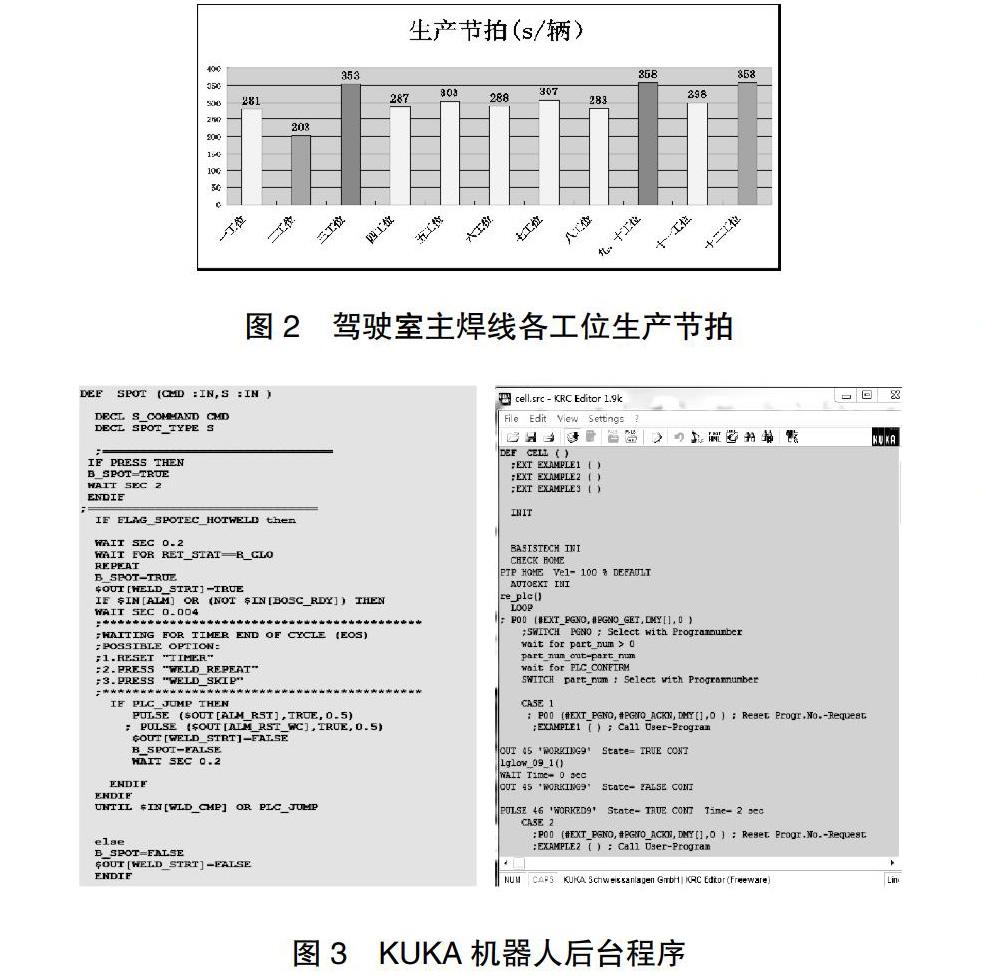
2.1 节拍分析和视频采集 对驾驶室主焊线、卧铺加宽顶盖区逐工位进行数据收集分析 找到产能瓶颈
2.2 针对三、九、十工位共8台KUKA机器人进行改善
(1)利用编程语言KRL-KUKA Robit Language对机器人后台程序进行优化 提升机器人系统运行控制参数。……
登录APP查看全文
猜你喜欢
房地产导刊(2022年5期)2022-06-01 06:20:14
能源工程(2022年1期)2022-03-29 01:06:28
建材发展导向(2021年12期)2021-07-22 08:06:48
建材发展导向(2021年7期)2021-07-16 07:07:52
中学生数理化(高中版.高二数学)(2021年12期)2021-04-26 07:43:48
中学生数理化(高中版.高考数学)(2021年12期)2021-03-08 01:28:50
今日农业(2020年16期)2020-12-14 15:04:59
消费导刊(2018年8期)2018-05-25 13:20:08
家庭影院技术(2018年4期)2018-05-09 07:07:41
电子制作(2017年20期)2017-04-26 06:57:45
