滚仰式半捷联光电稳定平台误差分析与补偿
2021-01-06 12:48:25赵毅鑫崔颢陈晓曾丁海山
航空兵器
2021年6期
赵毅鑫 崔颢 陈晓曾 丁海山
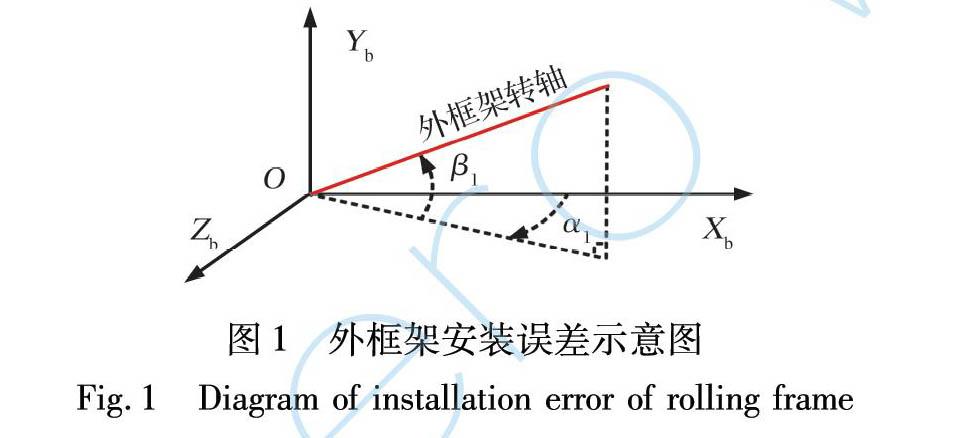
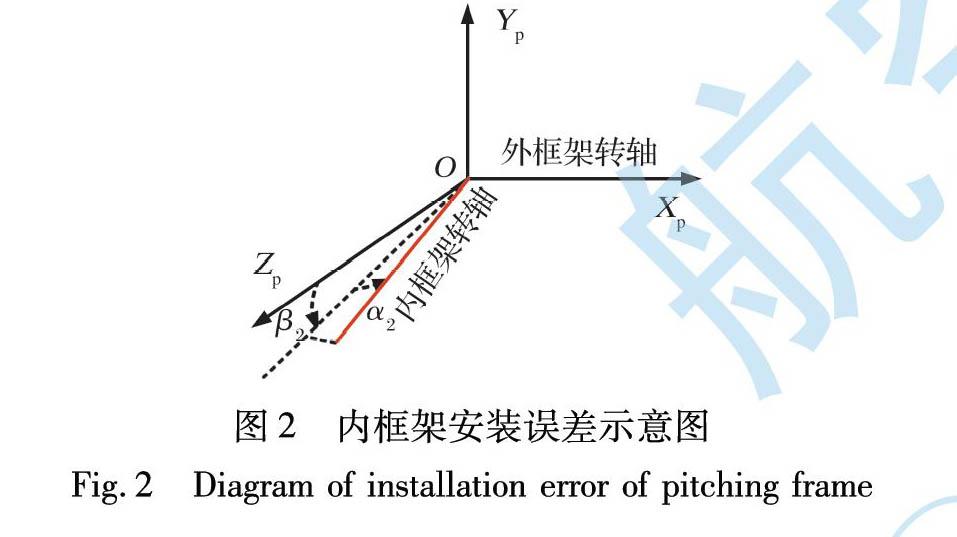
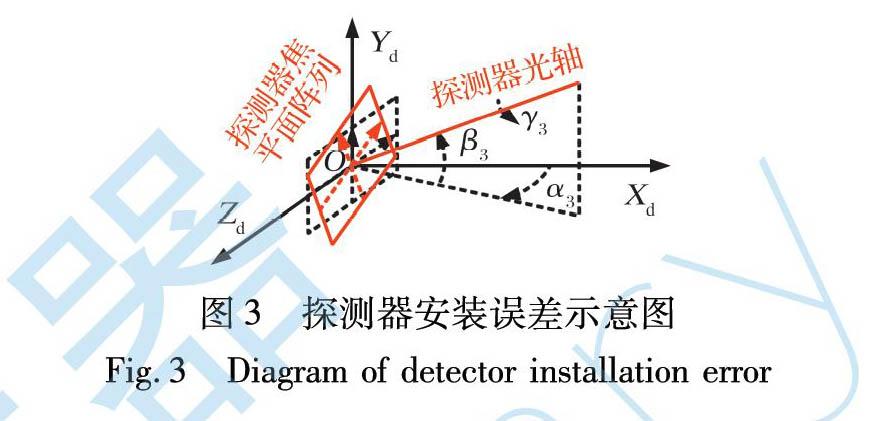
摘 要:為了提高滚仰式半捷联光电稳定平台的视线指向测量精度, 提出一种稳定平台误差建模与参数标定的方法。 针对滚仰式导引头的结构特点, 分析了稳定平台的主要误差来源, 利用坐标变换法和泰勒公式建立了失调角的线性误差模型, 设计了通过补偿失调角误差提高稳定平台的视线指向测量精度方法。 针对稳定平台误差参数标定问题, 利用最小二乘法设计了误差参数标定方法。 仿真结果表明: 误差参数标定方法可以有效标定误差参数, 通过失调角线性误差模型补偿失调角误差的方法可以显著提高稳定平台视线指向测量精度。
关键词: 稳定平台; 装调误差; 参数标定; 补偿; 滚仰式导引头; 最小二乘法; 制导与控制
中图分类号: TJ765.3+31; V248.1文献标识码: A文章编号: 1673-5048(2021)06-0053-05
0 引 言
在现代战争中, 夺取制空权成为决定胜负的关键因素[1]。 红外制导空空导弹是空中对抗的主战武器之一, 小型化是其未来的发展需求[2-3]。 红外导引系统是红外制导空空导弹的重要子系统, 一般由跟踪稳定平台系统、 红外探测系统、 目标信号处理系统和导引信号形成系统组成, 其主要功能是目标寻的和稳定跟踪。 滚仰式半捷联光电稳定平台相较于传统稳定平台具有体积小、 探测范围大的优点, 是新一代空空导弹导引头平台结构的发展方向[4-5]。 失调角是导引头探测器直接测得的弹目视线相对于探测器的方位角和高低角, 其准确性影响着视线在弹体系下的准确指向[6-7]。……
登录APP查看全文