弧齿型位标器伺服系统半实物仿真
2021-01-21 14:53:44茅德旺朱新勃
火控雷达技术
2020年4期
关键词:系统
茅德旺 张 凯 刘 琴 朱新勃
(1.西安电子工程研究所 西安 710100; 2.西安现代控制技术研究所 西安 710065)
0 引言
位标器位于导引头最前端,主要功能是隔离弹体扰动,为导弹比例导引提供准确的末制导信息,因此位标器控制系统必须具有良好的动态性能。位标器控制系统的开发周期一般较长,因为设计人员在进行算法设计之后需要手动编程将正确的代码置于控制器内执行,整个过程涉及软件编写及调试,较为耗时。本文利用NI控制卡搭建的半实物仿真平台是一个基于Simulink的自动代码生成环境,可以使数学模型建立不准确的实际控制对象接入仿真平台,使得仿真结果更加具有实用性,它能够快速对控制效果进行测试,方便不同控制算法的对比分析,可以有效缩短位标器控制系统开发周期[1-2]。
1 位标器工作原理及系统组成
分析位标器工作过程可知[3-4],其工作模式主要为置位模式和跟踪模式。置位模式即根据上位机发送的基座角度指令实现天线的快速置位;跟踪模式即根据上位机提供的角误差信息完成闭环跟踪,并隔离弹体扰动[5-6]。为实现上述功能,本文设计的弧齿型位标器采用方位/俯仰两自由度结构,结构示意图如图1、图2所示。
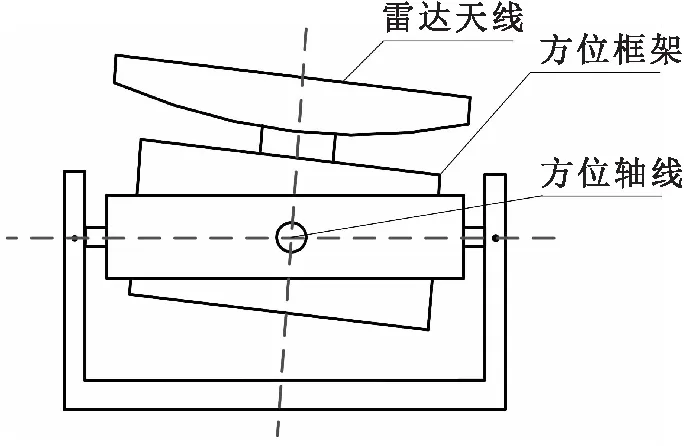
图1 方位自由度示意图
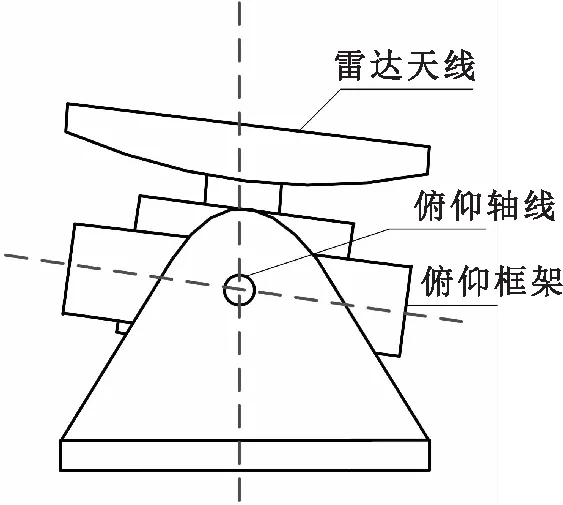
图2 俯仰自由度示意图
图1中方位框架为内框架,图2中俯仰框架为外框架,通过轴承连接在一起,框架之间可以相互转动。除结构框架之外,位标器系统还有两轴速率陀螺仪、直流力矩电机、角位置传感器、光电传感器等。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59