
智能网联汽车路径跟踪控制器设计中模型预测的应用
2021-02-28 06:49:56德州职业技术学院寇春欣
电子世界
2021年22期
德州职业技术学院 寇春欣
为了提高智能网联汽车在运动过程中的精确度,文章基于模型预测原理对智能网联汽车路径跟踪控制器进行了分析、设计和仿真,仿真结果表明,该控制器具有更好的灵活性,能够根据不同运行工况控制车辆,达到较高的跟踪精度和行驶稳定性,并为后续的研究提供重要的依据。
在国家大力发展先进制造业的背景下,智能网联汽车的研发设计成为汽车行业的重点研究方向。为了实现智能网联汽车的安全高效,对其路径跟踪控制器进行优化设计就成为了一项研究重点,通过该设备智能网联汽车就能够实现精准快速的主动转向行为,对解决各种路况下的车辆行进问题有着重要的作用。为此,仍需对这方面做进一步的研究。
1 车辆模型的构建
在本次路径跟踪控制器设计中,采用有着广泛应用的车辆二自由度单轨模型,且具有非线性轮胎力。在该单轨模型中,具有以下几点假设条件:(1)车辆始终在平整路面上行驶;(2)车辆的载荷转移和滑移情况不予考虑;(3)纵向驱动力的作用点为车辆的重心处。
为确保模型在满足实际要求的情况下计算精度尽可能高,设计人员通常会采用简化后的Pacejka轮胎模型,该模型的方程如式(1):
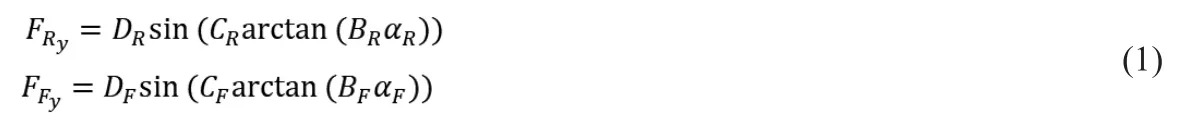
在该方程中,BR,CR,DR,BF,CF,DF的参数均通过实验确定,αF和αR则分别为前轮和后轮的侧偏角。
在基本模型构建完成后,为进一步提高精准度以获得高性能的控制器,还需要对轮廓误差进行分析计算。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
现代装饰(2020年7期)2020-07-27 01:27:42
数学物理学报(2020年2期)2020-06-02 11:29:24
流行色(2020年1期)2020-04-28 11:16:38
艺术启蒙(2018年7期)2018-08-23 09:14:18
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
舒适广告(2008年9期)2008-09-22 10:02:48
