一种铰链四杆机构仿真教学课件的开发
2021-03-17 07:32:50费冬青
微型电脑应用
2021年2期
关键词:动画
费冬青
(上海开放大学闵行二分校 机械电子工程专业, 上海 200240)
0 引言
在铰链四杆机构的教学过程中,许多内容需要借助于图形才能讲解清楚;但若使用静态的图形,学生理解起来还存在一定困难;目前,新的多媒体教学手段层出不穷,若要开发一些订制的课件,条件是具备的;通过查阅知网平台,未发现有类似的文献。所以完成这篇关于铰链四杆机构仿真教学课件开发的文章,具有一定的创新意义。
1 铰链四杆机构定义
四个构件都用转动副连接的四杆机构,称为铰链四杆机构[1],如图1所示。
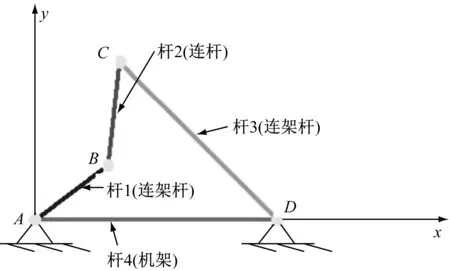
图1 铰链四杆机构示意图
其中,固定不动的杆4称为机架,与机架直接相连的杆1和杆3称为连架杆,在两连架杆中,能做整周转动的连架杆称为曲柄,不能做整周转动的连架杆称为摇杆,与机架不相连的杆2称为连杆。
2 求解从动杆位置
铰链四杆机构封闭矢量图,如图2所示。
AB为原动杆,CD为从动杆。求解从动杆位置就是在已知θ1的条件下,求θ3。由图2所示封闭矢量图,如式(1)。
(1)
由式(1)得式(2)。
lAB·cos(θ1)+i·lAB·sin(θ1)+lBC·cos(θ2)+i·lBC·sin(θ2)=
lAD+lDC·cos(θ3)+i·lDC·sin(θ3)
(2)
由式(2)得式(3)。
(3)
将式(3)消去θ2,如式(4)。
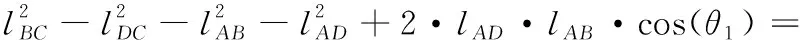
(2·lAD·lDC-2·lDC·lAB·cos(θ1))·cos(θ3)-
2·lDC·lAB·sin(θ1)·sin(θ3)
(4)
在式(4)中,设
A=2·lDC·lAB·sin(θ1)
B=2·lDC·lAB·cos(θ1)-2·lAD·lDC
得式(5)。
(5)
则上式变为式(6)。
C+Bcos(θ3)+Asin(θ3)=0
(6)
将
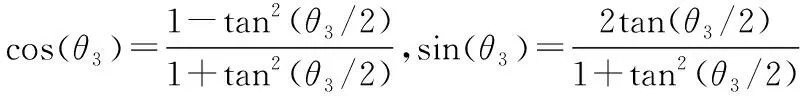
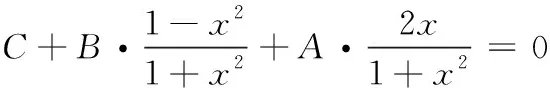
(7)
整理后,如式(8)。
(C-B)·x2+2·A·x+C+B=0
(8)
解这个一元二次方程,如式(9)。
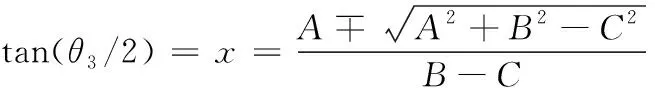
(9)
则得式(10)、式(11)。
(10)
(11)

3 铰链四杆机构类型的判别[2]
如前述图1所示,当l杆1=l杆3并且l杆2=l杆4时,为平行四边形机构,平行四边形机构按主动杆与从动杆转向是否相同,还分为正平行四边形机构与反平行四边形机构。
当最短杆长度与最长杆长度之和,小于或等于其他两杆长度之和时。
(1) 若最短构件为连架杆,则该机构一定是曲柄摇杆机构。……
登录APP查看全文
猜你喜欢
动漫界·幼教365(大班)(2024年7期)2024-12-31 00:00:00
疯狂英语·新读写(2022年3期)2022-11-22 09:51:45
小哥白尼(趣味科学)(2021年12期)2021-03-16 05:40:38
小学科学(学生版)(2020年10期)2020-10-28 07:52:18
四川工商学院学术新视野(2020年2期)2020-08-13 03:18:30
文苑(2019年22期)2019-12-07 05:28:56
流行色(2019年7期)2019-09-27 09:33:28
新闻传播(2018年3期)2018-05-30 07:01:39
小学生必读(低年级版)(2017年5期)2017-08-12 03:47:07
学生天地(2016年9期)2016-05-17 05:45:06